5.2.2. Физический маятник
Физическим маятником называют твердое тело, способное совершать колебания вокруг некоторой оси, не проходящей через его центр масс. В положении равновесия центр масс маятника (точка С) находится с точкой подвеса маятника О на одной вертикали (рис. 13).
Колебания физического маятника, так же как и математического происходят под действием силы тяжести. При отклонении маятника от положения равновесия на угол возникает вращающий момент силы тяжести  относительно горизонтальной оси, проходящей через точкуО, равный
 ,
где  – радиус вектор, проведенный из точкиО в точку приложения силы тяжести, т.е. до центра масс тела (точка С).
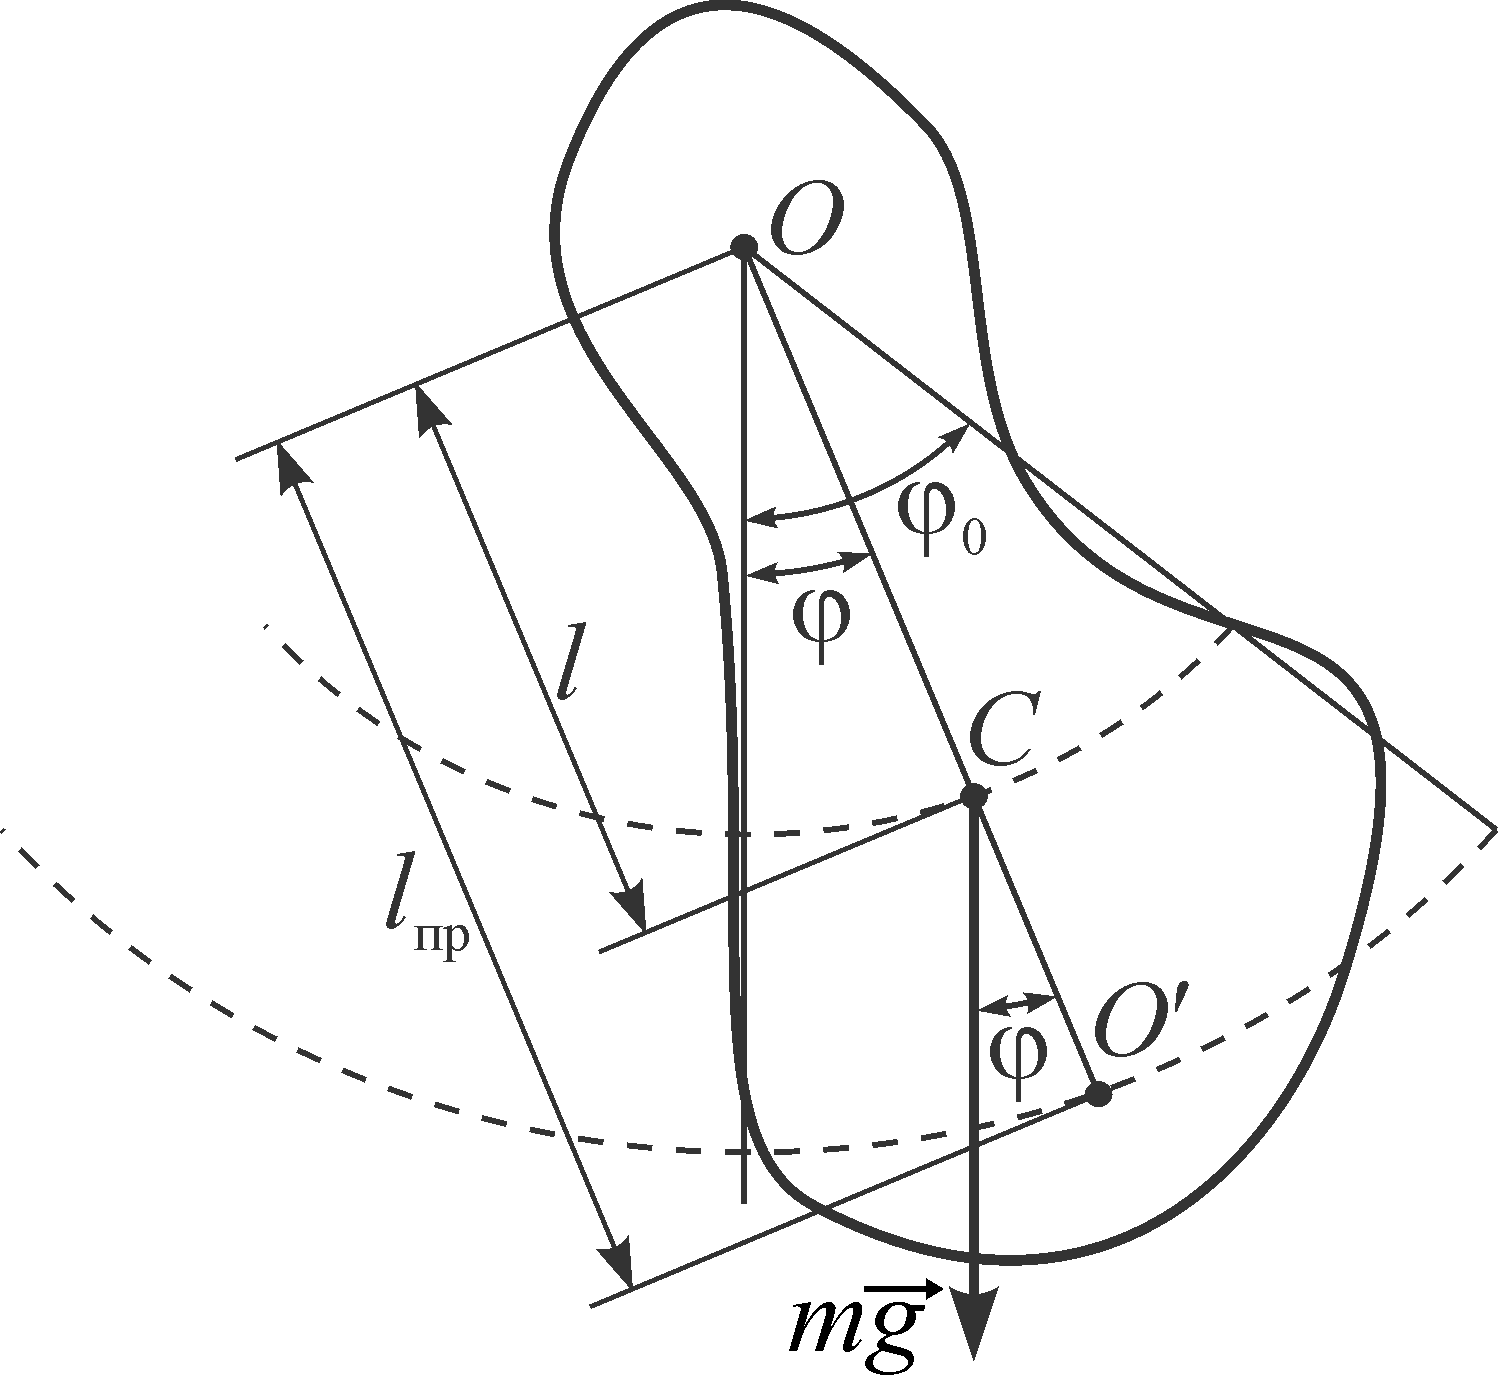
Рис. 13. Физический маятник
 , (4)
где l – расстояние от точки подвеса до точки приложения силы тяжести, т.е. до центра масс тела.
Из уравнения динамики вращательного движения тела следует, что момент силы тяжести равен произведению момента инерции тела на его угловое ускорение, т.е.
 , (5)
где I – момент инерции тела относительно оси вращения, – угловое ускорение. Знак минус означает, что направление вектора момента силы тяжести противоположно направлению вектора углового ускорения.
Учитывая, что  , уравнение (5) с учетом (4) можно записать в виде
 .
Это уравнение приводится к следующему виду:
 .
Введем обозначение  . При малых углах отклонения можно считать, что
 . Тогда дифференциальное уравнение колебания физического маятника (6) запишется как
 .
Решение этого уравнения имеет вид
 ,
где  – максимальный угол отклонения маятника от положения равновесия называемой амплитудой гармонических колебаний,
 – начальная фаза колебаний;
 – циклическая частота.
Поскольку  , то период колебания физического маятника равен
 .
Для математического маятника, момент инерции которого равен
 ,
выражение для периода колебаний будет следующим
 .
Из сопоставления последних двух формул получается, что математический маятник с длиной

будет иметь такой же период колебаний, как и данный физический маятник. Эту величину называют приведенной длиной физического маятника.
Точку на прямой, соединяющей точку подвеса с центром масс, лежащую на расстоянии приведенной длины от оси вращения, называют центром качания физического маятника (точка  на рис. 13). При переносе точки подвеса в центр качания период колебания маятника будет прежним. Точка подвеса и центр качания обладают свойством взаимности: при переносе точки подвеса в центр качания прежняя точка подвеса становится новым центром качания, и период колебаний физического маятника не изменится.
Обозначим момент инерции физического маятника относительно оси проходящий через центр масс за  . Тогда, используя теорему Штейнера, получим
 .
Подставив в уравнение (6) момент инерции, определяемый выражением (7) получим следующее выражение:
 .
Из уравнения (8) видно, что приведенная длина всегда больше l, так что точка подвеса O и центр качания лежат по разные стороны от центра масс C. Зная период колебания T, массу маятника m и приведенную длину, можно рассчитать момент инерции I физического маятника

 ,
Как найти максимальный угол отклонения физического маятника
Математический маятник совершает колебания в вертикальной плоскости. Известно, что ускорение маятника в нижнем положении больше его ускорения при максимальном отклонении. Найти угол максимального отклонения маятника от положения равновесия.
Пусть угол максимального отклонения маятника — В точке максимального отклонения ускорение направлено по касательной к траектории (т. к. скорость маятника равна нулю, равно нулю и центростремительное ускорение маятника) и создается, следовательно, только силой тяжести. Поэтому
ускорение маятника в точке максимального отклонения. В нижней точке ускорение маятника направлено к точке подвеса и равно длина нити; центростремительное ускорение). Найдем скорость маятника в нижней точке. По закону сохранения энергии имеем
Используя теперь данные условия, получаем
1. Использована основная идея — найти ускорение маятника при его произвольном отклонении из второго закона
2. Правильно найдено ускорение при максимальном
3. Правильно найдена скорость маятника в нижнем положении и его
Как найти максимальный угол отклонения физического маятника
Математическим маятником называют тело небольших размеров, подвешенное на тонкой нерастяжимой нити, масса которой пренебрежимо мала по сравнению с массой тела. В положении равновесия, когда маятник висит по отвесу, сила тяжести уравновешивается силой натяжения нити При отклонении маятника из положения равновесия на некоторый угол появляется касательная составляющая силы тяжести (рис. 2.3.1). Знак «минус» в этой формуле означает, что касательная составляющая направлена в сторону, противоположную отклонению маятника.
Если обозначить через линейное смещение маятника от положения равновесия по дуге окружности радиуса , то его угловое смещение будет равно . Второй закон Ньютона, записанный для проекций векторов ускорения и силы на направление касательной, дает:
Это соотношение показывает, что математический маятник представляет собой сложную нелинейную систему, так как сила, стремящаяся вернуть маятник в положение равновесия, пропорциональна не смещению , а
Только в случае малых колебаний , когда приближенно можно заменить на математический маятник является гармоническим осциллятором , т. е. системой, способной совершать гармонические колебания. Практически такое приближение справедливо для углов порядка ; при этом величина отличается от не более чем на . Колебания маятника при больших амплитудах не являются гармоническими.
Для малых колебаний математического маятника второй закон Ньютона записывается в виде
Таким образом, тангенциальное ускорение маятника пропорционально его смещению , взятому с обратным знаком. Это как раз то условие, при котором система является гармоническим осциллятором. По общему правилу для всех систем, способных совершать свободные гармонические колебания, модуль коэффициента пропорциональности между ускорением и смещением из положения равновесия равен квадрату круговой частоты:
Эта формула выражает собственную частоту малых колебаний математического маятника .
Любое тело, насаженное на горизонтальную ось вращения, способно совершать в поле тяготения свободные колебания и, следовательно, также является маятником. Такой маятник принято называть физическим (рис. 2.3.2). Он отличается от математического только распределением масс. В положении устойчивого равновесия центр масс физического маятника находится ниже оси вращения на вертикали, проходящей через ось. При отклонении маятника на угол возникает момент силы тяжести, стремящийся возвратить маятник в положение равновесия:
| . |
Здесь – расстояние между осью вращения и центром масс .
Здесь – собственная частота малых колебаний физического маятника .
Более строгий вывод формул для и можно сделать, если принять во внимание математическую связь между угловым ускорением и угловым смещением: угловое ускорение есть вторая производная углового смещения по времени:
Поэтому уравнение, выражающее второй закон Ньютона для физического маятника, можно записать в виде
Это уравнение свободных гармонических колебаний (см. уравнение (*) §2.2). Коэффициент в этом уравнении имеет смысл квадрата круговой частоты свободных гармонических колебаний физического маятника.
По теореме о параллельном переносе оси вращения (теорема Штейнера) момент инерции можно выразить через момент инерции относительно оси, проходящей через центр масс маятника и параллельной оси вращения:
| . |
Окончательно для круговой частоты свободных колебаний физического маятника получается выражение:
Формулы математического маятника
Математический маятник — это колебательная система, являющаяся частным случаем физического маятника, вся масса которого сосредоточена в одной точке, центре масс маятника.
Обычно математический маятник представляют как шарик, подвешенный на длинной невесомой и нерастяжимой нити. Это идеализированная система, совершающая гармонические колебания под действием силы тяжести. Хорошим приближением к математическому маятнику массивный маленький шарик, осуществляющий колебания на тонкой длинной нити.
Галилей первым изучал свойства математического маятника, рассматривая качание паникадила на длинной цепи. Он получил, что период колебаний математического маятника не зависит от амплитуды. Если при запуске мятника отклонять его на разные малые углы, то его колебания будут происходить с одним периодом, но разными амплитудами. Это свойство получило название изохронизма.
Уравнение движения математического маятника
Математический маятник — классический пример гармонического осциллятора. Он совершает гармонические колебания, которые описываются дифференциальным уравнением:
где $\varphi $ — угол отклонения нити (подвеса) от положения равновесия.
Решением уравнения (1) является функция $\varphi (t):$
где $\alpha $ — начальная фаза колебаний; $<\varphi >_0$ — амплитуда колебаний; $<\omega >_0$ — циклическая частота.
Колебания гармонического осциллятора — это важный пример периодического движения. Осциллятор служит моделью во многих задачах классической и квантовой механики.
Циклическая частота и период колебаний математического маятника
Циклическая частота математического маятника зависит только от длины его подвеса:
Период колебаний математического маятника ($T$) в этом случае равен:
Выражение (4) показывает, что период математического маятника зависит только от длины его подвеса (расстояния от точки подвеса до центра тяжести груза) и ускорения свободного падения.
Уравнение энергии для математического маятника
При рассмотрении колебаний механических систем с одной степенью свободы часто берут в качестве исходного не уравнения движения Ньютона, а уравнение энергии. Так как его проще составлять, и оно является уравнением первого порядка по времени. Предположим, что трение в системе отсутствует. Закон сохранения энергии для совершающего свободные колебания математического маятника (колебания малые) запишем как:
где $E_k$ — кинетическая энергия маятника; $E_p$ — потенциальная энергия маятника; $v$ — скорость движения маятника; $x$ — линейное смещение груза маятника от положения равновесия по дуге окружности радиуса $l$, при этом угол — смещение связан с $x$ как:
Максимальное значение потенциальной энергии математического маятника равно:
Максимальная величина кинетической энергии:
где $h_m$ — максимальная высота подъема маятника; $x_m$- максимальное отклонение маятника от положения равновесия; $v_m=<\omega >_0x_m$ — максимальная скорость.
Примеры задач с решением
Задание. Какова максимальная высота подъема шарика математического маятника, если его скорость движения при прохождении положения равновесия составляла $v$?
Решение. Сделаем рисунок.
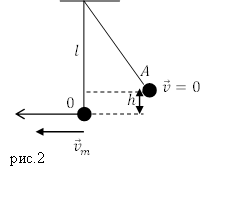
Пусть ноль потенциальной энергии шарика в его положении равновесия (точка 0).В этой точке скорость шарика максимальна и равна по условию задачи $v$. В точке максимального подъема шарика над положением равновесия (точка A), скорость шарика равна нулю, потенциальная энергия максимальна. Запишем закон сохранения энергии для рассмотренных двух положений шарика:
Из уравнения (1.1) найдем искомую высоту:
Ответ. $h=\frac
Задание. Каково ускорение силы тяжести, если математический маятник имеющий длину $l=1\ м$, совершает колебания с периодом равным $T=2\ с$? Считайте колебания математического маятника малыми.\textit<>
Решение. За основу решения задачи примем формулу для вычисления периода малых колебаний: