3.2. Ядро и образ линейного преобразования
Следствие. Множество является подпространством.
Так как множество решений однородной системы линейных уравнений является подпространством, то из теоремы 3.5 следует, что множество является подпространством.
Пример
Найти ядро линейного преобразования , где
Решение. Так как ядро совпадает с множеством решений системы уравнений , то базисом подпространства является фундаментальный набор решений этой системы уравнений. Найдем этот базис


 .
Векторы образуют базис системы векторов . Вектор разлагается по векторам : . Отсюда следует, что фундаментальный набор решений системы линейных уравнений состоит из одного вектора , который является базисом . Итак, ядро
Так как является подпространством пространства , то вектор принадлежит . Линейное преобразование называется невырожденным, если содержит только нулевой вектор, т. е. .
□ Теорема 3.6. Дано линейное преобразование . Тогда равносильны следующие утверждения:
1. Линейное преобразование является невырожденным.
2. Линейное преобразование f переводит базис пространства в базис этого пространства, т.е. если базис , то и базис пространства .
3. Линейное преобразование обратимо.
Доказательство
1) 2). Дано, что ядро . Докажем, что если базис , то также базис пространства . Сначала докажем линейную независимость системы векторов . Для этого рассмотрим произвольное разложение вектора по этой системе векторов
Равенство (1) перепишем в виде
Теперь из равенства (2) вытекает, что вектор . Отсюда, в виду вытекает
= . (3) Так как линейно независимая система векторов, то из соотношения (3) следуют равенства . Этим доказана линейная независимость системы векторов . Она содержит n векторов и, значит, является базисом пространства
2) 3). Диагональная система является базисом пространства Из условия 2) теоремы получаем, что базис пространства . Так как матрица линейного преобразования то . Следовательно, − линейно независимая система векторов и, значит, матрица обратима, т. е. − обратимое преобразование.
3) 1). Дано, что линейное преобразование обратимо. Докажем, что ядро . Пусть вектор , т. е. Отсюда . Следовательно, . ■
Множество всех векторов , , называется образом линейного преобразования и обозначается символом . Итак,
Теперь докажем следующую теорему.
□ Теорема 3.7. Множество является подпространством пространства .
Доказательство. Пусть , − произвольные векторы подпрост-ранства . Тогда найдутся такие векторы , в пространстве что . Теперь имеем
Из этих равенств вытекает, что векторы + и принадлежат множеству . Следовательно, является подпространством. ■
В следующей теореме содержится задание подпространства в виде линейной оболочки.
□ Теорема 3.8. Если система векторов , ,…, базис пространства то = .
Доказательство теоремы вытекает из следующей цепочки равносильных утверждений:
Пример
Найти образ линейного преобразования
Решение. Диагональная система , , является базисом пространства . Так как
то из теоремы 3.8 следует, что
1. Доказать, что существует единственное линейное преобразование пространства , переводящее его базис соответственно в векторы . Найти матрицу этого линейного преобразования.
2. Найти ядро линейного преобразования, которое переводит базис пространства соответственно в векторы
3. Доказать, что линейное преобразование обратимо тогда и только тогда, когда из неравенства следует, что
4. Доказать равносильность следующих утверждений:
5. Доказать, что для каждого линейного преобразования справедливо равенство
6. Доказать, что для каждого линейного преобразования пространства сумма размерностей ядра и образа равна n, т. е. .
линейная-алгебра — Доказательство от противного
Докажите, что существует единственное линейное отображение А: R^5 -> R^3, переводящее векторы: a1=(2,2,-2,-1,1); a2=(-2,3,-1,2,0); a3=(-2,-1,3,0,2); a4=(-4,2,0,1,2); a5=(-1,2,-2,0,1); соответственно в векторы:b1=(6,12,-6); b2=(-12,14,-7); b3=(-12,-2,1); b4=(-21,20,-10); b5=(-6,18,-9)
задан 6 Мар ’16 10:53
Идея у меня такая: доказывать от противного, но где использовать координаты векторов в своем доказательстве я не понимаю.
@Den: нужно проверить, что система a1. a5 линейно независима. Это можно сделать при помощи определителей, или гауссовых преобразований. Из этого всё сразу следует: как существование, так и единственность. Векторы образуют базис в R^5, а на базисных векторах линейное отображение можно задать как угодно.
@falcao а как в этом примере найти базис ядра и базис образа этого линейного отображения?
Доказать что существует единственное линейное преобразование трехмерного пространства
Рассмотрим свойства матрицы перехода от одного ортонормированного базиса к другому ортонормированному базису в пространстве . Введем понятие ортогональной матрицы.
Определение. Матрица Т с вещественными элементами называется ортогональной, если т.е. .
Из определения следует, что ортогональная матрица всегда невырожденная, так как и , то .
Основные свойства ортогональной матрицы.
1. Матрица, обратная ортогональной, также ортогональна.
Пусть Т – ортогональная матрица, т.е. . Тогда , т.е. . Значит, матрица — ортогональна.
2. Матрица ортогональна тогда и только тогда, когда ее элементы удовлетворяют равенствам
Линейное преобразование Y=ТХ с ортогональной матрицей Т называется ортогональным. Так как , то ортогональное преобразование всегда невырожденное.
Теорема. Ортогональное преобразование координат не изменяет скалярного произведения векторов.
Доказательство. Рассмотрим линейный оператор , соответствующий матрице Т, и два произвольных вектора и из . Их образы обозначим через и , т.е. , . Тогда .
Следствие 1. Ортогональное преобразование не меняет норм векторов и углов между векторами.
Следствие 2. Ортогональное преобразование переводит ортонормированный базис в ортонормированный.
Следствие 3. Матрица Т перехода от одного ортонормированного базиса к другому ортонормированному базису является ортогональной.
Следствие 4. Матрица Т, приводящая симметричную матрицу А к диагональному виду, является ортогональной.
Выпуклые множества
Рассмотрим совместную систему линейных уравнений
у которой ранг r матрицы меньше n , и пусть k=n-r.
Определение. Множество точек из , координаты которых удовлетворяют системе уравнений (5.8.1), называется k-мерной плоскостью. Одномерные плоскости называются прямыми, а (n-1)-мерные плоскости – гиперплоскостями.
Очевидно, что каждую гиперплоскость можно задать всего одним линейным уравнением:
В трехмерном пространстве гиперплоскости – это обычные плоскости, а в — это прямые.
Определение. Отрезком в , соединяющим точки , называется множество таких точек , что
Точки называются концами отрезка .
Определение. Множество Х пространства называется выпуклым, если вместе с любыми двумя точками ему принадлежит и соединяющих их отрезок .
Выпуклость множества Х означает, что из следует для всех . Например, в выпуклый отрезок, полупрямая, круг, треугольник, полуплоскость и вся плоскость.
Определение. Множество Х точек пространства называется ограниченным, если координаты всех его точек в некотором базисе ограничены.
Пусть в пространстве задана гиперплоскость . Все точки из разбиваются этой гиперплоскостью на два полупространства: — множество точек, для которых и — множество точек, для которых .
Теорема. Каждое полупространство пространства является выпуклым множеством.
Доказательство. Пусть точки и из принадлежат, например, полупространству . Тогда
Если — произвольная точка отрезка , то
Для этой точки имеем:
т.е. произвольная точка отрезка принадлежит . Теорема доказана.
Теорема. Пересечение любого числа выпуклых множеств есть множество выпуклое.
Доказательство. Пусть — выпуклые множества в . Если состоит из одной точки, то оно выпукло. Если более чем из одной, то пусть — любые две из них. Тогда и, так как все множества выпуклы, то и, следовательно, , что и требовалось доказать.
Из данной теоремы следует, что гиперплоскость как пересечение выпуклых множеств , является выпуклым множеством. Каждая k-мерная плоскость в также выпукла.
Пусть в даны m полупространств, определяемых неравенствами
Пересечение этих полупространств, называемое выпуклой многогранной областью, определяет множество решений системы линейных неравенств (5.8.2). Если это пересечение ограничено, оно называется выпуклым многогранником в .
Определение. Последовательность точек в сходится к точке при , если
Множество называется окрестностью точки .
Определение. Множество называется замкнутым, если оно содержит все свои предельные точки.
Определение. Точка из называется внутренней точкой множества Х, если существует такая ее -окрестность, все точки которой принадлежат множеству Х.
Определение. Точка из называется граничной точкой множества Х, если любая ее -окрестность содержит как точки, принадлежащие множеству Х, так и точки, ему не принадлежащие. Множество, состоящее из всех граничных точек множества Х, называется границей множества Х.
Определение. Точка называется крайней точкой (вершиной), если в Х не существует точек , что .
Для круга любая точка ограничивающей его окружности является крайней. Крайними точками являются все вершины выпуклого многогранника.
Определение. Точка называется выпуклой комбинацией точек , если существуют такие числа , что при условии .
Например, любая внутренняя точка круга является выпуклой комбинацией концов хорды, проходящей через эту точку.
Теорема (о представлении). Любая точка выпуклого замкнутого, ограниченного множества может быть представлена в виде выпуклой комбинации конечного числа крайних точек этого множества.
Пример. Используя теорему о представлении, выразить точку в виде выпуклой комбинации крайних точек множества , заданного системой неравенств
Решение. Очевидно, что множество Х выпукло. Множество Х (рис.5.1)
представляет собой треугольник с вершинами . На основании теоремы о представлении точку можно представить в виде следующей выпуклой комбинации:
В координатной форме получим два уравнения:
Добавляя к данной системе условие , получим систему трех линейных уравнений с тремя неизвестными. Решая систему методом Жордана-Гаусса, получаем
Все эти коэффициенты удовлетворяют условию неотрицательности: . Поэтому искомое представление имеет вид .
5.9. Задания для самостоятельной работы по главе 5
5.1. Доказать, что скалярное произведение двух любых векторов
евклидова пространства тогда и только тогда выражается равенством
когда базис, в котором взяты координаты, является ортонормированным.
5.2. Проверить, что векторы системы ортогональны, и дополнить их до ортогонального базиса.
5.3. Найти векторы, дополняющие систему векторов до ортонормированного базиса
5.4. Построить ортогональный базис подпространства, натянутого на данную систему векторов
5.5. Найти расстояние между двумя плоскостями
5.6. Пользуясь неравенством Коши-Буняковского, доказать неравенство
для любых вещественных чисел .
5.7. Найти длины сторон и внутренние углы треугольника, вершины которого заданы своими координатами
5.8. Определителем Грама векторов евклидова пространства называется определитель
Доказать, что определитель Грама не изменяется при применении к векторам процесса ортогонализации, т.е. если в процессе ортогонализации векторы перейдут в векторы , то
Пользуясь этим, выяснить геометрический смысл и , предполагая векторы линейно независимыми.
5.9. Доказать, что существует единственное преобразование трехмерного пространства, переводящего векторы соответственно в , и наитии матрицу этого преобразования в том же базисе, в котором даны координаты всех векторов.
5.10. Доказать, что существует единственное преобразование трехмерного пространства, переводящего векторы соответственно в , и наитии матрицу этого преобразования в том же базисе, в котором даны координаты всех векторов.
5.11. Линейное преобразование в базисе имеет матрицу
Найти матрицу этого же преобразования в базисе:
5.12. Линейное преобразование в базисе
Найти его матрицу в базисе
5.13. Найти канонический вид B ортогональной матрицы A и ортогональную матрицу Q такую, что
5.14. Доказать, что для выполнения равенства , где — числа и векторы, необходимо и достаточно, чтобы было или , или .
5.15. Доказать теорему: для того чтобы две линейно независимые системы с одинаковым числом векторов n-мерного пространства были эквивалентны (или порождали одно и то же подпространство), необходимо и достаточно, чтобы в любом базисе соответствующие друг другу миноры матриц А и В из координатных строк векторов этих систем были пропорциональны.
§ 7. Обобщающие примеры по теме: «Линейные преобразования»
Набор обобщающих примеров соответствует требованиям «Семестрового плана» при изучении темы: «Линейные преобразования». Эти примеры предназначены закрепить навыки применения общих алгоритмов решений, установленных в поясняющих примерах.
Пример 1–1442: Пусть задан вектор =(x1,x2,x3) линейного пространства
 . Записано преобразование пространства:
 =(x1, x2+1, x3+2). Выяснить, является ли оно линейным. Если преобразование линейное, найти его матрицу в том же базисе, в котором заданы векторы
 и
 .
1). Запишем базис пространства: />=(1,0,0),  =(0,1,0),
 =(0,0,1). Это значит, что произвольный вектор линейного пространства может быть записан в виде:
 =x1
 +x2
 +x3
 .
2). Пусть заданы два произвольных вектора  и
 , принадлежащие
 . В соответствии с определением операций суммы векторов:
 =
 +
 =(x1+y1,x2+y2,x3+y3) и
 =(
 x1,
 x2,
 x3).
3). Запишем векторы-образы для векторов, участвующих в доказательстве линейности  :
 = (y1, y2+1, y3+2) и
 =(
 x1,
 x2+1,
 x3+2);
 =
 = (
 +
 ,
 + y2+1, x3+y3+2).
4). Из представленных записей следует: требование 

 +
 — выполняется, требование


 — выполняется → преобразование
 — не является линейным.
Ответ:  не является линейным преобразованием.
Пример 2–1445: Пусть имеем совокупность векторов  :
 =(2,3,5),
 =(0,1,2),
 =(1,0,0), и совокупность векторов
 :
 =(1,1,1),
 =(1,1,-1),
 =(2,1,2). Доказать, что существует единственное линейное преобразование, переводящее совокупность векторов
 в совокупность
 . Найти матрицу этого преобразования в той же базе, в которой заданы все векторы.
Замечание: обозначим базу, в которой записаны все векторы, и в которой должно определиться искомое линейное преобразование, как совокупность векторов: i=( ,
 ,
 ).
Общая схема решения задачи:
R 1 – имеем выражения: =
 ·
 ,
 =
 ·
 ;
 ,
 ,
 — матрицы-столбцы.
R 2 –ищем матрицу перехода от совокупности векторов  к совокупности векторов
 , определяемую выражением:
 =
 ·
 ; это выражение по форме соответствует определению линейного преобразования
 , задаваемого матрицей
 в базе
 .
R 3 – в задании указано, что матрица преобразования , должна быть определена в базе
 ; это значит, что нужно матрицу
 подвергнуть трансформированию матрицей
 перехода от базы
 к базе
 , то есть:
 =
 ·
 .
R 4 –определяем алгоритм расчётов: =
 ·
 →
 =
 , где:
 =
 и
 =
 .
1). Из координат векторов составим матрицы:  =
 и
 =
 . Определители матриц: |
 |≠0 и|
 |≠0 → матрицы
 и
 невырожденные → матрица
 не вырожденной, являясь произведением невырожденных матриц.
2). Так как совокупности векторов  и
 могут использоваться в качестве баз рассматриваемого векторного пространства
 , то матрица перехода от базы к базе — невырожденная. Это обеспечивает единственность представления матрицы линейного преобразования.
3). В главе 9 показано, что матрицу перехода от базы  к базе
 для варианта-1, необходимо вычислять, применяя выражение:
 =
 ·
 .
4). Используем выражение  =

 . Так как в нашем случае d = 1, то
 =
 .
5) Вычисляем матрицу  =
 , где
 =
 – алгебраическое дополнение к элементу
 матрицы
 .
*Выделим миноры: к элементу
 ;
 к элементу
 ;
 к элементу
 :
Линейные преобразования
Линейные преобразования. Собственные векторы и собственные числа линейного оператора
Линейные преобразования (линейные операторы). Матрица линейного преобразования 
Пусть задано  -мерный пространство
 . Если каждому вектору
 поставлено в соответствие единственный вектор

этого же пространства, говорится, что в векторном пространстве  задано преобразование
 , или оператор
 .
Вектор  — результат линейного преобразования — называют образом вектора
 , а выходной вектор
 — прообразом вектора
 .
Преобразование  называется линейным преобразованием, или линейным оператором, если для произвольных векторов
 и произвольного действительного скаляра
 выполняются условия:

То есть линейный оператор преобразует пространство  в то самое пространство. Это записывается следующим образом:

Примерами простейших линейных преобразований являются:
тождественное преобразование:  , когда каждый
 -мерный вектор пространства превращается в самого себя, то есть остается без изменения;
нулевой оператор  , когда каждый -мерный вектор пространства превращается в ноль-вектор этого же пространства, то есть

Линейное преобразование  , с помощью которого осуществляется восстановление вектора
 по его образу
 , называется обратным к
 линейным преобразованием. В отличие от матрицы оператор записывают
 каллиграфическим
 шрифтом.
Рассмотрим задачу об отыскании координат образа вектора  .
Пусть в пространстве  выбрано базис
 (не обязательно ортонормированный) и
 есть координатами вектора
 в этом базисе. Обозначим через
 координаты вектора
 в выбранном базисе. по условию
 , тогда согласно линейностью оператора
 получим :

Но образы  тоже являются векторами с
 , поэтому иx можно разложить по тому же базисом. Пусть

где  коэффициенты разложения вектора
 по базису

С учетом (5.5) соотношение (5.4) принимает вид:

Группируя члены правой части относительно векторов базиса, имеем:

С другой стороны, если  являются координатами вектора
 в базисе
 то его можно представить следующим образом:

Сопоставляем (5.8) из (5.7) и получаем координаты вектора  :

Следовательно, при линейном преобразовании:

координаты образа вектора являются линейными комбинациями координат прообраза, коэффициенты при которых составляют матрицу  -го порядка (обозначим ее через
 ):

Матрица  , которая в произведении (слева) с вектором с
 определяет координаты его образа при линейном преобразовании
 , Называется матрицей линейного преобразования
 в базисе
 и пишут:

Каждый —  -й — столбец матрицы
 составляют коэффициенты разложения вектора
 по базису
 каждая —
 -я — строка определяет коэффициенты разложения координат вектора
 по координатам вектора
 .
Обратите внимание, что  — нераздельный символ (обозначение вектораобраза), а
 — произведение матрицы с вектором (прообразом).
Каждому линейном оператору  -мерного пространства отвечает матрица
 -го порядка в данном базисе. И наоборот, каждой матрицы
 -го порядка отвечает линейный оператор
 -мерного пространства с определенным базисом.
Например, с помощью оператора линейных преобразований можно описать поворот произвольного вектора с пространства  вокруг начала координат на угол
 против часовой стрелки. Формулы поворота осей координат (формулы перехода от исходных координат
 и
 к новым
 и
 , и наоборот ) определяют алгебраическую форму изображения линейного оператора поворота осей:

где  оператор перехода от исходных (новых) координат к новым (исходных);
 векторы, началом которых является точка
 , а концами —
точки  и
 , соответственно.
По соотношению (5.12) матрица линейного преобразования>  , Описывающий поворот произвольного вектора из пространства
 вокруг начала координат на угол
 против часовой стрелки, имеет вид:

а матрица обратного линейного преобразования  , то есть такого, что описывает поворот произвольного вектора из пространства
 вокруг начала координат на угол
 по часовой стрелке, имеет вид:

Теорема 5.1 (о связи между матрицами оператора в различных базисах).
Матрицы  и
 линейного оператора
 в разных базисах
 и
 связаны между собой соотношением:

где  матрица перехода от исходного к новому базису.
Доказательство. Пусть линейный оператор  превращает вектор
 пространства
 в вектор
 того самого пространства. Тогда в матричной форме связь между вектором
 и его образом
 в исходном базисе можно записать как
 , а в новом — как
 . Поскольку
 является матрицей перехода от исходного базиса к новому, то в соответствии с (4.18) имеем:

Умножим равенство (5.14) слева на матрицу  и получим
 . Отсюда по определению линейного оператора имеем:
 . С учетом (5.15):

Сравнив соотношение  и
 , получаем

Две квадратные матрицы  и
 называются подобными, если существует такая невырожденная матрица
 , матрицы и связанные соотношениями:

Соответствующие линейные операторы называются преобразованиями сходства.
Подобные матрицы описывают то же линейное преобразование, но в разных базисах, а матрица  является матрицей перехода от одного базиса к другому.
Подобные матрицы имеют те же ранги, суммы элементов главной диагонали и определители.
В базисе  и
 задана матрица линейного оператора
 :

Определим матрицу  , которая отвечает том же оператору в базисе векторов
 и
 есть матрица
 подобна матрице
 .
Предоставим расписание векторов нового базиса по векторам исходного базиса:  . Соответственно, матрица перехода от исходного к новому базису имеет вид:

Ее определитель  , то есть матрица
 невырожденная и имеет обратную:

По теореме 5.1 определяем матрицу оператора  в новом базисе:

Обратите внимание, что в новом базисе матрица оператора оказалась диагональной.
Собственные векторы и собственные числа линейного оператора: определение, свойства
Рассмотрим  -мерных линейный пространство
 с определенным базисом и матрицу
 , некоторого линейного оператора
 пространства.
Ненулевой вектор  называют собственным, или характеристическим вектором линейного оператора
 (или матрицы
 ), если существует такое действительное число
 , имеет место равенство:

Скаляр  называется собственным, или характеристическим, числом матрицы
 , или ее собственным значением, соответствует собственному вектору
 :
Согласно определениями собственного числа и собственного вектора имеем:
1) Если  , то каждый ненулевой вектор из
 является собственным вектором матрицы
 , при этом
 , ведь по свойству единичной матрицы имеем
 ;
2) любой ненулевой  -мерный вектор является собственным вектором нулевой матрицы
 , при этом
 , так как
 .
Поставим задачу нахождения собственных чисел и собственных векторов заданной матрицы 
Поставим задачу нахождения собственных чисел и собственных векторов заданной матрицы


Запишем матричное уравнение (5.17) в развернутом виде:
Таким образом, задача сводится к решению однородной системы  линейных уравнений с
 неизвестными. Нас интересуют (по определению собственного вектора) только ненулевые векторы, то есть нетривиальные решения системы, поэтому определитель системы (5.18) должен быть равен нулю:

Раскрытие определителя в соотношении (5.19) дает многочлен степени  относительно
 , который называется характеристическим многочленом матрицы
 , а соотношение (5.19), которое можно представить в виде
 , определяет уравнение для нахождения собственных чисел, которое называют характеристическим уравнением матрицы .
По основной теореме алгебры уравнения  любой матрицы
 имеет
 корней, если каждый из них считать столько раз, какова его кратность. Характеристическое уравнение матрицы может иметь только действительные, но и комплексные корни, то есть числа вида
 где
 действительные числа,
 мнимая единица.
Множество всех собственных чисел матрицы называют спектром матрицы. Если в спектре матрицы то же собственное число повторяется  раз, то говорят, что кратность этого собственного числа равна
 .
Теорема 5.2 (о единственности собственного чucлa, что соответствует собственному вектору). Если  — собственный вектор матрицы
 , то существует единственный скаляр
 , который удовлетворяет условие
 .
Доказательство. Предположим, что кроме собственного числа  существует еще один
скаляр  , такой, что
 . Тогда должно выполняться равенство
 . Поскольку по определению собственный вектор является ненулевым, то есть
 , получим
 .
Согласно теореме 5.2 говорят, что собственный вектор  из матрицы
 принадлежит собственному числу
 .
Теорема 5.3 (о множестве собственных векторов, принадлежащих собственному числу). Если матрица имеет собственный вектор, принадлежащий собственному числу  , то таких векторов бесконечно много.
Доказательство базируется на определении собственного вектора и свойствах ассоциативности и коммутативности операции умножения матрицы на скаляр.
Действительно, пусть  собственный вектор матрицы
 , тогда
 . Привлечем к рассмотрению вектор
 , коллинеарный вектору
 , то есть
 , где
 , и покажем, что в также является собственным вектором матрицы
 :

Поскольку равенство (5.19) выполняется для произвольного  , то существует множество собственных векторов, принадлежащих данному собственному числу.
Теорема 5.4 (критерий существования собственного вектора  , соответствующего собственному числу
 ). Вектор
 тогда и только тогда является собственным вектором матрицы
 , соответствующим собственному числу
 , когда его координаты
 образуют ненулевое решение однородной квадратной системы линейных алгебраических уравнений

 или

Доказательство сводится к тождественных преобразований матричных уравнений.
Необходимость уже доказано переходом от соотношения  , к однородной системе линейных уравнений
 , представленной в развернутом виде (5 18).
Достаточность. На основании свойств действий над матрицами с учетом условия  , осуществит переход от однородной системы уравнений в матричной форме с соотношением
 :

Теорема 5.5 (пpo линейную независимость собственных векторов). Собственные векторы, принадлежащие различным собственным числам, является линейно независимыми.
Доказательство проведем методом от противного. Пусть  два произвольные собственные векторы, принадлежащие соответственно собственным числам
 и

 . Необходимо показать, что линейная комбинация этих собственных векторов
 ноль-вектор только тогда, когда
 , то есть

Предположим обратное. Пусть (5.23) выполняется при условии, что одно из чисел  не является нулем, например,

Умножим левую и правую части (5.23) на собственное число  . Тогда

Левую и правую части равенства (5.23) умножим на матрицу  слева, и, учитывая свойства операций над матрицами, получим:

Сравним (5.25) и (5.24). Получаем:

По условию теоремы  . По определению вектор
 является ненулевым, поэтому равенство (5.26) возможно только при
 , то есть предположение о линейной зависимости векторов
 и
 ошибочно.
Если есть более двух собственных векторов, принадлежащих попарно различным собственным числам, доведение аналогичное (с использованием метода математической индукции).
Заметим, что собственные векторы, принадлежащих различным собственным числам, можно использовать как базисные векторы пространства  .
Теорема 5.6 (пpo сумму и произведение собственных чисел). Если  собственные числа матрицы
 , то:
1) сумма собственных чисел равна сумме элементов главной диагонали матрицы  :

2) произведение собственных чисел равна определителю матрицы  :

Доказательство основывается на формулах Виета, которые описывают соотношение между корнями и коэффициентами многочлена  -гo степени в случае, когда его старший коэффициент равен единице.
Рассмотрим простейший случай  . Запишем характеристическое уравнение в развернутом виде:

С (5.29) по теореме Виета (для квадратного уравнения) имеем:

Сумму всех диагональных элементов матрицы называют следом (от нем. spur — след) этой матрицы и обозначают  .
Для квадратной матрицы произвольного порядка  теорему 5.6 в символьном виде можно записать так:

при этом собственное число  берем столько раз, какова его кратность как корня характеристического уравнения (5.29).
Нахождение собственных чисел и собственных векторов
Рассмотрим алгоритм нахождения собственных чисел матрицы  и собственных векторов, которые им принадлежат.
Согласно соотношениями (5.18) и (5.19) имеем такой порядок отыскания собственных чисел и собственных векторов матрицы.
1. Составляем по исходной матрицей  характеристическое уравнение (5.18) и решаем его, то есть находим спектр собственных чисел.
2. Подставляем поочередно каждое собственное число в систему (5.18) и находим все ее нетривиальные решения, что и дает множество собственных векторов, принадлежащих соответствующему собственному числу.
Замечания. Множество всех собственных векторов, принадлежащих определенному собственному числу, можно представить как линейную комбинацию фундаментальных решений однородной системы уравнений согласно (4.19), гл. 4.
Найдем собственные числа и собственные векторы матрицы

Характерным уравнением этой матрицы является квадратное уравнение:

Решив его, получим собственные числа  и

Теперь описываем множества  и
 всех собственных векторов, принадлежащих найденным собственным числам.
Для этого в матрицу  вместо
 подставим поочередно значения собственных чисел, запишем соответствующую систему однородных линейных уравнений (5.18) и решим ее:

Предоставляя параметру  произвольных значений, для данного собственного числа
 получим совокупность коллинеарных между собой собственных векторов.
Теорема 5.7 (про собственные числа и собственные векторы симметричной матрицы).
Симметричная матрица  имеет только действительные собственные числа. Собственные векторы, принадлежащие разным собственным числам, ортогональны и линейно независимы.
Теорема приводим без доказательства.
Проиллюстрируем прав выводов данной теоремы на примере.
Пусть имеем симметричную матрицу 
Найдем собственные числа и собственные векторы этой матрицы и докажем ортогональность собственных векторов, соответствующих различным собственным числам.
1. Составим характеристическое уравнение матрицы

2. Найдем корни полученного кубического уравнения относительно  . С элементарной алгебры известно, если многочлен со старшим коэффициентом, равным единице, имеет целые корни, то их следует искать среди делителей свободного члена. Перебирая делители числа 36, убеждаемся, что
 является корнем уравнения (5.30).
Нахождение других двух корней сводится к решению квадратного уравнения:

3. Опишем множества  и
 собственных векторов, принадлежащих найденным собственным числам.
Для этого в матрицу  вместо
 подставляем поочередно значения собственных чисел, записываем соответствующую систему однородных линейных уравнений (5.17) и решаем ее методом Жордана-Гаусса:

Аналогично находим собственные векторы  и


Система векторов  и
 является линейно независимой, поскольку

Убеждаемся, что векторы и — попарно ортогональны.
Для этого определим их скалярные произведения:

Поскольку скалярные произведения векторов равны нулю, то векторы попарно ортогональны.
Если в выражениях (5.31-5.33) положить  , то получим систему векторов:

которая использовалась как базис пространства  в примере после теоремы

 и
 . В таком базисе, то есть базисе из собственных векторов, матрица оператора
 оказалась диагональной, ее ненулевыми элементами являются собственные числа матрицы
 .
Теорема 5.8 (о преобразовании матрицы к диагональному виду). Матрица линейного оператора в базисе  имеет диагональный вид тогда и только тогда, когда все векторы базиса являются собственными векторами матрицы .
Теорему наводим без доказательств
Заметим, что при нахождении собственных чисел для заданной матрицы самой задачей является решение алгебраического уравнения  -й степени, что во многих случаях сделать невозможно без использования приближенных методов. Изучение приближенных методов выходит за пределы программы. Поэтому предлагаем воспользоваться известными программами MatLab, MathCad, Maple и др.
Следующий пример был решен в пакете MatLab, в котором конечный результат вычислений предоставляется без промежуточных выкладок.
Найдем собственные числа и соответствующие им собственные векторы матрицы

Характерным уравнением для нахождения собственных чисел является уравнение

корнями которого будут числа  а соответствующие им собственные векторы имеют вид:

Собственные числа и собственные векторы матриц имеют широкий спектр использования, в частности, в аналитической геометрии (Раздел 2), в задачах различных отраслей естественных наук и эконометрики.
Базис пространства из собственных векторов линейного оператора
По теореме 5.5 собственные векторы, принадлежащие разным собственным числам, являются линейно независимыми. Возникает вопрос, при каких условиях существует базис линейного пространства  , построенный из собственных векторов матрицы.
Лема. Если  является собственным числом матрицы
 , то множество собственных векторов матрицы
 содержит
 линейно независимых векторов, где
 — ранг матрицы
 .
Доказательство. Согласно теореме 5.4 множество собственных векторов совпадает с множеством всех решений однородной системы линейных уравнений:

где  — собственный вектор матрицы
 , что соответствует собственному числу
 . По теореме 4.4 такая система имеет фундаментальную систему решений, количество векторов которой равна
 , то есть содержит
 — линейно независимых векторов.
Теорема 5.9 (о существовании базиса из собственных векторов матрицы). Пусть числа  образуют множество всех различных собственных чисел матрицы
 . Если сумма рангов матриц
 равна
 , то в пространстве
 существует базис из собственных векторов матрицы
 .
Доказательство. Согласно лемме каждое множество собственных векторов, соответствующих уравнению  , содержит независимые векторы в количестве
 . По теореме 5.5 собственные векторы, принадлежащие разным собственным числам, являются линейно независимыми. Тогда для матрицы
 общее количество линейно независимых собственных векторов составляет:

Поскольку собственные векторы матрицы  в совокупности составляют систему
 линейно независимых векторов, то они образуют базис пространства
 .
Теорема 5.10 (о существовании базиса из собственных векторов симметричной матрицы). Если матрица  линейного оператора симметрична, то в пространстве
 существует базис, образованный из собственных векторов матрицы
 .
Теорему принимаем без доказательств.
Построим ортонормированный базис пространства  , состоящий из собственных векторов матрицы

линейного преобразования  , и найдем матрицу
 заданного преобразования в этом базисе.
Согласно теореме 5.9 такой базис существует, поскольку матрица  является симметричной матрицей. Составим характеристическое уравнение матрицы
 :

и решим его:  (собственное значение кратности
 ) и

Для каждого из двух различных собственных чисел матрицы определим фундаментальную систему решений однородной системы уравнений:  . При
 в результате элементарных преобразований основной матрицы системы получаем:

По последним шагом элементарных преобразований матрицы записываем общее решение системы:

Определяем фундаментальную систему решений однородной системы уравнений 

Собственные векторы  и
 являются ортогональными, поскольку их скалярное произведение равно нулю:

При  в результате элементарных преобразований основной матрицы системы получаем:

По последнем шагом элементарных преобразований матрицы записываем общее решение системы:

Возлагаем  и получаем фундаментальный решение однородной системы уравнений


Поскольку  и
 , то все три вектора попарно ортогональны. Объединив полученные фундаментальные системы решений, иметь систему собственных векторов матрицы
 . Они образуют ортогональный базис пространства
 . После нормирования векторы приобретают вид:

Это и есть ортогональный базис пространства  , состоящий из собственных векторов матрицы
 .
По соотношению (5.13) определим матрицу  , что соответствует оператору
 в базисе из собственных векторов. Согласно теореме 5.8 эта матрица будет иметь диагональный вид, а элементами ее главной диагонали будут собственные числа этой матрицы. Заключим с собственными векторами
 ,
 и
 матрицу
 перехода к новому базису и найдем обратную к ней матрицу
 :

По матричным уравнением (5.13) находим матрицу  , что соответствует оператору
 в базисе из собственных векторов:

Следовательно, мы получили диагональную матрицу третьего порядка, элементами главной диагонали которой есть собственные числа матрицы  .
Далее приведен пример применения собственных векторов и собственных чисел в одной из многих задач экономики.
Линейная модель обмена (модель международной торговли)
Практически все страны кроме внутреннего товарообмена осуществляют внешний товарообмен, то есть занимаются внешней торговлей. Торговля считается сбалансированной, или бездефицитной, если для каждой страны прибыль от торговли не меньше объем средств, которые она вкладывает в товарооборот (внутренний и внешний).
Постановка задачи. Несколько стран осуществляют взаимный товарообмен. Известную долю бюджетных средств, тратит каждая страна на закупку товаров у другой страны, учитывая и внутренний товарооборот. Определить, каким должно быть соотношение бюджетов партнеров для того, чтобы обеспечить бездефицитность торговли.
Построение математической модели. Введем обозначения количественных характеристик, описывающих торговлю между странами, и определим связь между этими характеристиками. Пусть  — страны, участвующие в международной торговле. Доли средств, которые тратит страна
 на закупку товаров в стране
 , учитывая и внутренний товарооборот
 , обозначим через
 . Понятно, что

Матрицу  , элементами которой являются числа
 , называют структурной матрицей торговли:

Эта матрица описывает взаимодействие стран в процессе международной торговли. Соотношение (5.34) означает, что сумма элементов каждого столбца матрицы равна
1. Если объем средств, которые тратит каждая страна на торговлю, обозначить через  , соответственно, то прибыль
 страны
 от внутренней и внешней торговли составит

Чтобы торговля каждой страны была сбалансированной, по определению должно выполняться условие  , и
 , то есть прибыль от торговли не должна быть меньше расходов. Однако соблюдение этого требования в виде неравенства невозможно для всех стран в совокупности. Действительно, добавим левые и правые части указанных неровностей, изменяя
 от единицы до
 :

Группируя в левой части слагаемые, содержащие каждое из  , получим:

Учитывая соотношение (5.20), получим:

Отсюда следует, что сбалансированная торговля возможна только в случае знака равенства. Это, полагаем, понятно не только на основании аналитических выкладок, но и с экономической точки зрения (и даже просто с точки зрения здравого смысла): все страны в совокупности не могут получить прибыль. Более того, для одной из стран не может выполняться знак строгого неравенства  .
Итак, условием сбалансированной торговли является равенства  , и
 , из которых получим:

Введем в рассмотрение вектор (бюджетных) средств  и подадим систему (5.39) в матричной форме:

С (5.40) следует, что при условии сбалансированности торговли между странами вектор средств  должен быть собственным вектором структурной матрицы торговли
 , который принадлежит собственному числу
 . Таким образом, решение задачи сводится к нахождению этого собственного вектора , компоненты которого устанавливают соотношение между бюджетами стран, участвующих в товарообмене.
Рассмотрим товарообмен между тремя странами. Пусть структурная матрица торговли стран  , имеет вид:

Найдем вектор средств, компонентами которого являются доли от общего объема торговли, должна вкладывать каждая из стран во внешней товарооборот для того, чтобы торговля была сбалансированной.
Искомый вектор средств является собственным вектором структурной матрицы, принадлежащий собственному значению  . Его компоненты образуют ненулевое решение однородной СЛАУ:

Поскольку система является однородной, то расширенная матрица эквивалентна основной матрицы системы. Осуществим элементарные преобразования основной матрицы этой системы уравнений:

Находим общее решение системы, в котором  — базисные переменные,
 — свободная переменная:

Отсюда следует, что для сбалансированности торговли необходимо, чтобы средства, которые вкладывает в внешний товарооборот каждая страна, соотносились как 
Присылайте задания в любое время дня и ночи в ➔
Официальный сайт Брильёновой Натальи Валерьевны преподавателя кафедры информатики и электроники Екатеринбургского государственного института.
Все авторские права на размещённые материалы сохранены за правообладателями этих материалов. Любое коммерческое и/или иное использование кроме предварительного ознакомления материалов сайта natalibrilenova.ru запрещено. Публикация и распространение размещённых материалов не преследует за собой коммерческой и/или любой другой выгоды.
Сайт предназначен для облегчения образовательного путешествия студентам очникам и заочникам по вопросам обучения . Наталья Брильёнова не предлагает и не оказывает товары и услуги.
Задачи для подготовки к контрольной работе.
1. Найти Ах, если вектор , а оператор А имеет матрицу 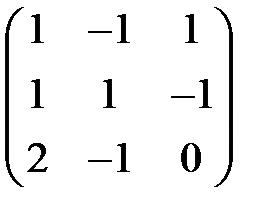 в базисе .
2. Проверить линейность, найти ядро, образ, ранг, дефект, матрицу, найти собственные векторы и собственные значения, проверить, является ли оператор оператором простой структуры, если является, найти базис, в котором матрица оператора диагональна и записать эту диагональную матрицу и формулу A’=S -1 AS, найти S, выяснить, существует ли обратный:
А) Оператор А переводит R 3 в себя, первые два базисных вектора растягивает в 2 раза, последний сохраняет;
Б) Оператор А переводит R 2 в себя, действует на базисных векторах по формулам: A i = j, A j = i;
В) Оператор А – оператор поворота на угол π/6 в положительном направлении в плоскости R 2 ;
Д).Ах=λx+ a в R 3 , -фиксированный вектор;
Е). А- ортогональное проектирование на плоскость
Ж). А- ортогональное проектирование на прямую
З).А- ортогональное проектирование на плоскость параллельно вектору ;
И). А- проектирование на прямую параллельно плоскости ;
К). А- зеркальное отражение относительно плоскости 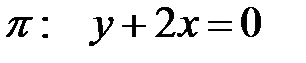 , (т.е. любая точка переходит в симметричную
Л). А- зеркальное отражение относительно прямой 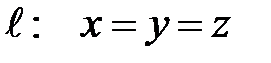 (т.е. любая точка переходит в симметричную
М). 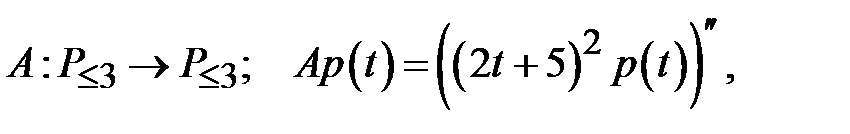 базис:
Н). 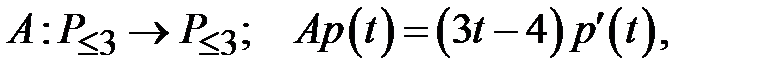 базис:
О). 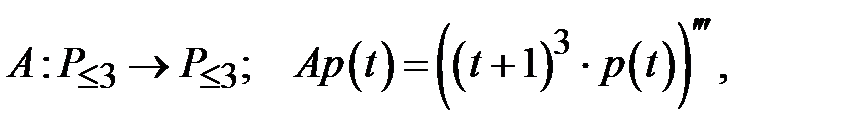 базис:
П). -множество матриц 2х2, базис-стандартный.
Р). 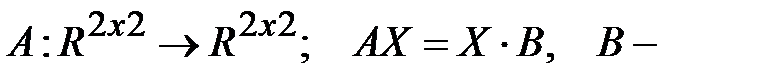 фиксированная матрица из .
Т). 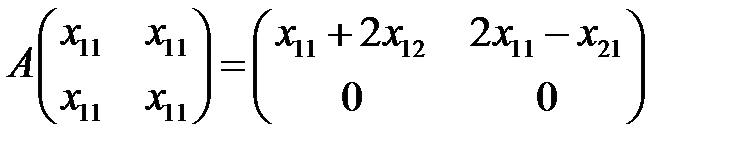 .
Ц). 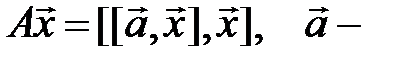 фиксированный вектор.
Ш). 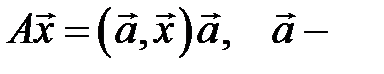 фиксированный вектор.
Щ). А: R 3 -> R 3 , имеет в некотором базисе е1,е2,е3 матрицу: .
Ъ). А: R 3 -> R 3 , имеет в некотором базисе е1,е2,е3 матрицу: 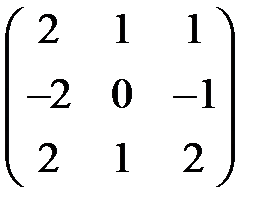 .
Ы). А: С 3 -> С 3 , имеет в некотором базисе е1,е2,е3 матрицу: 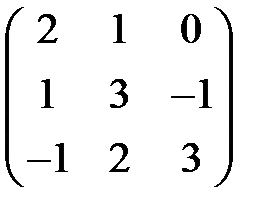 .
Ь). А: С 3 -> С 3 , имеет в некотором базисе е1,е2,е3 матрицу: 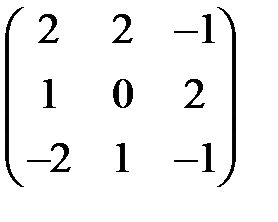 .
Э). А: С 3 -> С 3 , имеет в некотором базисе е1,е2,е3 матрицу: 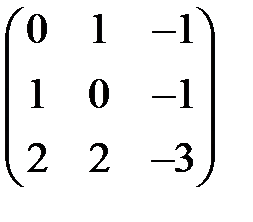 .
Ю). А: R 3 -> R 3 , имеет в некотором базисе е1,е2,е3 матрицу: 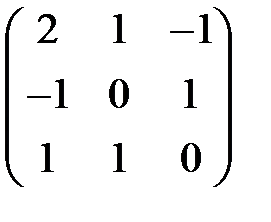 .
Я). А: R 3 -> R 3 , имеет в некотором базисе е1,е2,е3 матрицу: 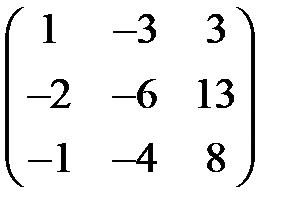 .
3. Найти собственные значения и собственные векторы преобразования, являющегося дифференцированием пространстве многочленов степени не выше n.
4. Оператор имеет матрицу 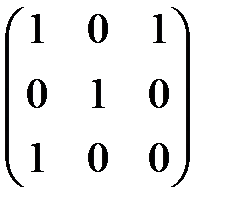 в базисе: . Найти матрицу этого оператора в базисе
5. Оператор имеет матрицу 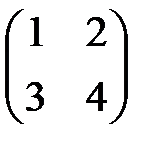 в базисе: . Найти матрицу этого оператора в базисе
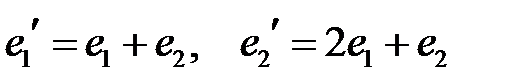 .
6. Оператор имеет матрицу 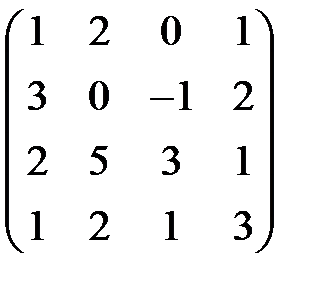 в базисе: . Найти матрицу этого оператора в базисах и .
7. Оператор имеет матрицу 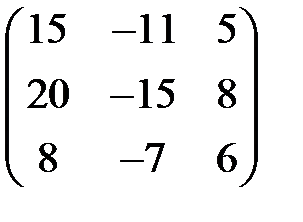 в базисе: . Найти матрицу этого оператора в базисе
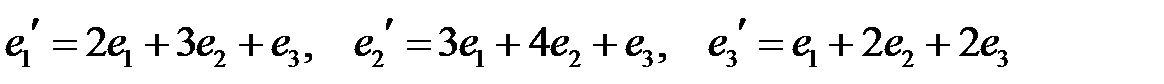 .
8. Доказать, что существует единственное линейное преобразование пространства R 3 , переводящее данные линейно независимые вектора в вектора . Координаты векторов даны в базисе .Доказать, что матрица этого оператора в произвольном базисе (е) равна произведению 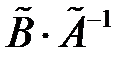 , где — матрицы, столбцы которых являются координатами векторов, соответственно и в базисе (е).
9. Линейный оператор С равен произведению операторов А и В (сначала выполняется линейный оператор А, потом — линейный оператор В). Найти матрицы операторов А, В, С. Существует ли оператор, обратный оператору С? Если существует, описать его действие, если не существует, объяснить, почему. Все операторы действуют в R 3 .
а). A- поворот вокруг оси OZ на 90 градусов, В- проекция на плоскость XOZ;
б). А- зеркальное отражение относительно плоскости XOY, В-гомотетия с коэффициентом к=2;
в).А-зеркальное отражение относительно оси OZ, В- векторное умножение на вектор ;
г). А- поворот пространства на угол 120 градусов вокруг прямой x=y=z, В- проектирование на ось ОХ.
10. Проскуряков, №№ 1498-1501,1504-1505,1465-1474, 1479-1482 (часть этих задач относится к бонусным).
Бонусные задачи могут быть такого типа:
1. Доказать, что собственные значения оператора А -1 равны (с учетом кратности) обратным величинам собственных значений оператора А.
2. Доказать, что сумма собственных значений оператора равна следу его матрицы, а произведение собственных значений равно определителю матрицы.
3. Доказать, что собственные значения оператора А к равны к-ым степеням собственных значений оператора А.
4. Доказать, что размерность собственного подпространства, соответствующего собственному значению λ0 не превосходит кратности корня λ0 в характеристическом многочлене оператора. Привести пример оператора, для которого это неравенство – строгое.
5. Доказать, что в R 3 любой оператор имеет собственный вектор.
6. Доказать, что если подпространство инвариантно относительно оператора А:LàL, имеющего обратный оператор, то это подпространство инвариантно и относительно оператора А -1 .
7. Доказать, что если U и V -подпространства пространства L, такие, что сумма их размерностей совпадает с размерностью всего пространства L, то найдется линейный оператор A: L —> L, такой, что его ядро совпадает с подпространством U, а его образ совпадает с подпространством V.
8. Дано: операторы А и В отображают линейное пространство L в себя, dimL=n. Доказать, что 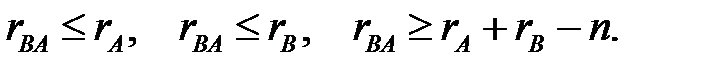
9. Доказать, что матрица произведения операторов А и В равна произведению матриц операторов А и В.
10. Доказать, что любое линейное преобразование пространства R 1 сводится к умножению всех векторов на одно и то же число α, Ax=αx.
11. Показать, что любые два оператора А и В, отображающие линейное пространство Х в линейное пространство Н линейно независимы, если области их значений пересекаются только по нулю.
12. Доказать, что если dimL=1, то dim£(L)=1.
13. Другие несложные утверждения, доказанные на лекциях.
Понравилась статья? Добавь ее в закладку (CTRL+D) и не забудь поделиться с друзьями:
Прямо сейчас студенты читают про:
Методы оценки уровня качества продукции При оценке уровня качества продукции применяют дифференциальный, комплексный или смешанный метод.
Действия машиниста при срабатывании устройств УКСПС под поездом Если перед станцией (искусственным сооружением), где установлено устройство контроля схода подвижного состава (далее УКСПС) при.
Гидростатика. Основное уравнение гидростатики В состоянии равновесия на жидкость действуют внешние силы двух видов: поверхностные и массовые.
ДИСПАНСЕРИЗАЦИЯ ХИРУРГИЧЕСКИХ БОЛЬНЫХ Профилактическое направление деятельности амбулаторно-поликлинических учреждений наиболее полно выражается в диспансерном методе.
Регистрация данных артериального давления пациента в температурном листе № п/п Этапы 1. Оснащение: черная ручка, температурный лист. Взять температурный лист и найти соответствующую графу в нем «.