Зачем и как использовать дифференциальную передачу сигналов
Основы: несимметричная и дифференциальная передачи сигналов
Во-первых, нам нужно изучить некоторые основы того, что означает несимметричная передача сигналов, прежде чем мы сможем перейти к дифференциальной передаче сигналов и ее характеристикам.
Несимметричная передача сигналов
Несимметричная передача сигналов – это простой и распространенный способ передачи электрического сигнала от отправителя к приемнику. Электрический сигнал передается с помощью напряжения (часто с помощью изменяющегося напряжения), которое измеряется относительно фиксированного потенциала, обычно узел 0 В, называемый «землей».
Один проводник переносит сигнал, и один проводник переносит общий опорный потенциал. Ток, связанный с сигналом, поступает от отправителя к приемнику и возвращается к источнику питания через соединение земли. Если передается несколько сигналов, схема потребует по одному проводнику для каждого сигнала плюс одно общее соединение земли; таким образом, например, 16 сигналов могут быть переданы с помощью 17 проводников.
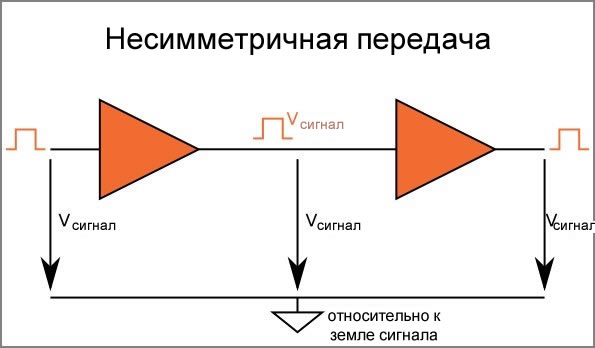 Топология несимметричной передачи сигналов
Дифференциальная передача сигналов
Дифференциальная передача сигналов, являющаяся менее распространенной по сравнению с несимметричной передачей, использует два двухтактных сигнала напряжения для передачи одного информационного сигнала. Таким образом, один информационный сигнал требует пары проводников; первый переносит сигнал, а второй переносит инвертированный сигнал.
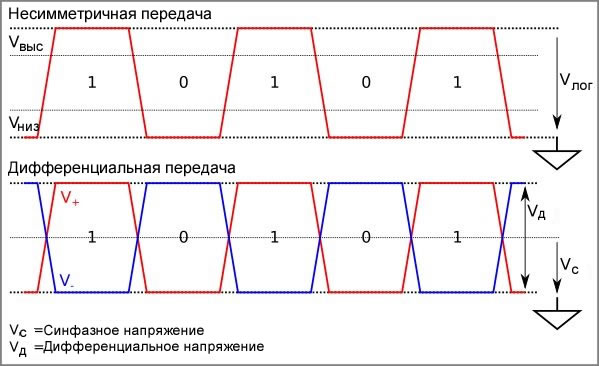 Обобщенные временные диаграммы несимметричной передачи сигналов и дифференциальной передачи сигналов
Приемник извлекает информацию, обнаруживая разность потенциалов между инвертированным и неинвертированным сигналами. Два сигнала напряжения «симметричны», что означает, что они имеют равную амплитуду и противоположную полярность относительно синфазного напряжения. Обратные токи, связанные с этими напряжениями, также сбалансированы и, таким образом, компенсируют друг друга; по этой причине можно сказать, что дифференциальные сигналы имеют (в идеале) нулевой ток через соединение земли.
При дифференциальной передаче сигналов отправитель и получатель необязательно должны иметь общую опорную точку земли. Однако использование дифференциальной передачи не означает, что различия потенциалов земли у отправителя и получателя не влияют на работу схемы.
Если передается несколько сигналов, то для каждого сигнала требуется два проводника, и часто необходимо или, по крайней мере, полезно включить соединение земли, даже если все сигналы являются дифференциальными. Так, например, для передачи 16 сигналов потребуется 33 проводника (для несимметричной передачи было необходимо 17). Это демонстрирует очевидный недостаток дифференциальной передачи сигналов.
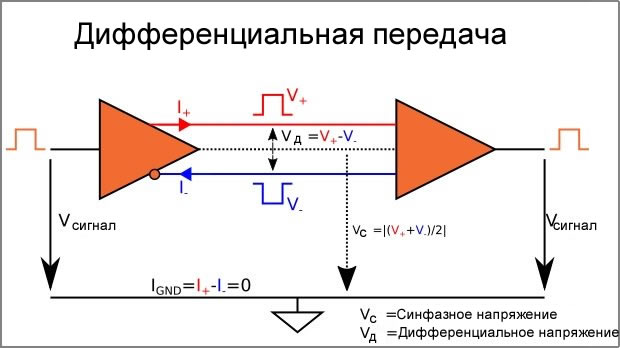 Топология дифференциальной передачи сигналов
Преимущества дифференциальной передачи сигналов
Однако существуют важные преимущества дифференциальной передачи сигналов, которые могут более чем компенсировать увеличение количества проводников.
Нет обратного тока
Поскольку у нас (в идеале) нет обратного тока, опорная земля становится менее важной. Потенциалы земли у отправителя и получателя могут даже различаться или изменяться в пределах допустимого диапазона. Тем не менее, вы должны быть осторожны, потому что дифференциальная передача сигналов со связью по постоянному току (например, USB, RS-485, CAN) обычно требует общего потенциала земли, чтобы сигналы оставались в пределах максимально и минимально допустимого синфазного напряжения.
Устойчивость к внешним электромагнитным помехам и перекрестным помехам
Если электромагнитные помехи (ЭМП) или перекрестные помехи (т.е. электромагнитные помехи, создаваемые соседними сигналами) вводятся извне относительно дифференциальных проводников, то они равномерно добавляются к инвертированному и неинвертированному сигналам. Приемник реагирует на разность напряжений между двумя сигналами, а не на несимметричное (т.е. относительно земли) напряжение, и, таким образом, схема приемника значительно уменьшит амплитуду внешних и перекрестных помех.
Вот почему дифференциальная передача сигналов менее чувствительна к внешним электромагнитным помехам, перекрестным помехам или любым другим шумам, которые добавляются к обоим сигналам дифференциальной пары.
Уменьшение исходящих электромагнитных помех и перекрестных помех
Быстрые переходы, такие как нарастающий и спадающий фронты цифровых сигналов, могут генерировать значительные количества электромагнитных помех. И несимметричная передача сигналов, и дифференциальная передача сигналов генерируют электромагнитные помехи, но два сигнала в дифференциальной паре будут создавать электромагнитные поля, которые (в идеале) равны по амплитуде, но противоположны по полярности. Это в сочетании с технологиями, которые сохраняют маленькое расстояние между этими двумя проводниками (например, использование кабеля с витой парой), гарантирует, что излучения от этих двух проводников будут в значительной степени компенсировать друг друга.
Работа с низким напряжением
Несимметричные сигналы должны поддерживать относительно высокое напряжение для обеспечения достаточного отношения сигнал/шум (С/Ш, SNR). Наиболее распространенными напряжениями несимметричных интерфейсов являются 3,3 В и 5 В. Благодаря своей повышенной устойчивости к шуму дифференциальные сигналы могут использовать более низкие напряжения, поддерживая соответствующее отношение сигнал/шум. Кроме того, отношение сигнал/шум автоматически увеличивается в два раза по сравнению с эквивалентной несимметричной реализацией, поскольку динамический диапазон в дифференциальном приемнике в два раза выше динамического диапазона каждого сигнала в дифференциальной паре.
Возможность успешно передавать данные с использованием более низких напряжений сигналов имеет несколько важных преимуществ:
- могут использоваться более низковольтные источники питания;
- меньшие изменения напряжения во время переходов:
- уменьшаются излучаемые электромагнитные помехи;
- снижается потребление электроэнергии;
- допускается работа на более высоких частотах.
Высокое или низкое логическое состояние и точная синхронизация
Вы когда-нибудь задумывались над тем, как именно мы решаем, находится ли сигнал в состоянии высокого или низкого логического уровня? В несимметричных системах мы должны учитывать напряжение питания, пороговые характеристики схемы приемника и, возможно, значение опорного напряжения. И, конечно же, существуют вариации и допуски, которые вызывают дополнительную неопределенность в вопросе о высоком или низком логическом уровне.
В дифференциальных сигналах определение логического состояния является более простым. Если напряжение неинвертированного сигнала выше напряжения инвертированного сигнала, то у вас высокий логический уровень. Если неинвертированное напряжение ниже инвертированного напряжения, то у вас низкий логический уровень. Переход между этими двумя состояниями – это точка, в которой пересекаются неинвертированный и инвертированный сигналы, т.е. точка пересечения.
Это одна из причин, из-за которой важно согласовывать длины проводов или трасс, передающих дифференциальные сигналы. Для максимальной точности синхронизации необходимо, чтобы точка пересечения точно соответствовала логическому переходу; но когда два проводника в паре не равны по длине, разница в задержке распространения приведет к смещению точки пересечения.
Применения
В настоящее время существует множество стандартов интерфейсов, в которых используются дифференциальные сигналы. К ним относятся следующие:
-
(Low-Voltage Differential Signaling, Низковольтная дифференциальная передача сигналов); (Current Mode Logic, логика с токовыми переключателями); ; ; ; ; ;
- высококачественный симметричный звук.
Основные технологии разводки дифференциальных проводников на печатных платах
Наконец, давайте рассмотрим основы того, как дифференциальные проводники разводятся на печатных платах. Разводка дифференциальных сигналов может быть немного сложной, но есть некоторые основные правила, которые делают процесс более простым.
Длина и согласование длин – сохраняйте их равными!
Дифференциальные сигналы (в идеале) равны по амплитуде и противоположны по полярности. Таким образом, в идеальном случае через землю не будет протекать никакой обратный ток. Это отсутствие обратного тока – хорошо, поэтому мы хотим сохранить всё как можно более идеальным, и это означает, что нам нужны одинаковые длины двух проводников в дифференциальной паре.
Чем выше время нарастания/спада вашего сигнала (не путать с частотой сигнала), тем больше вы должны следить за тем, чтобы проводники имели одинаковую длину. Ваша программа разводки печатных плат может включать в себя функцию, которая поможет вам точно отрегулировать длину проводников для дифференциальных пар. Если вам трудно достичь равной длины, то можете использовать технику «серпантина».
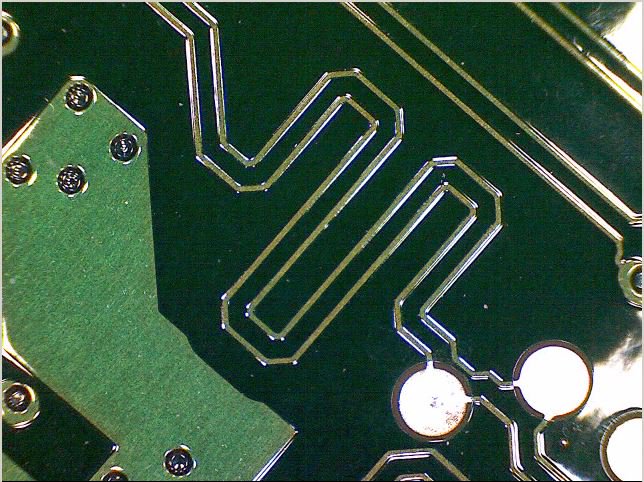 Пример серпантина проводников
Ширина и интервал между проводниками – сохраняйте их постоянными!
Чем ближе дифференциальные проводники друг к другу, тем лучше будет связность сигналов. Сгенерированные электромагнитные помехи будут более эффективно компенсироваться, а принимаемые электромагнитные помехи будут более равномерно накладываться на оба сигнала. Поэтому старайтесь разводить проводники ближе друг к другу.
Вы должны разводить проводники дифференциальной пары как можно дальше от соседних сигналов, чтобы избежать помех. Ширина и расстояние между вашими проводниками должны выбираться в соответствии с целевым импедансом и должны оставаться постоянными по всей длине проводников. Поэтому, если это возможно, эти проводники должны оставаться параллельными, пока они проходят по печатной плате.
Импеданс – сведите изменения к минимуму!
Одной из наиболее важных вещей, которые необходимо сделать при проектировании печатной платы с дифференциальными сигналами, является выяснение целевого импеданса для вашего приложения, а затем разводка в соответствии с ним ваших дифференциальных пар. Кроме того, сохраняйте изменения импеданса минимальными, насколько возможно.
Импеданс вашей дифференциальной линии зависит от таких факторов, как ширина проводника, связь между проводниками, толщина меди, материал и слои печатной платы. Рассмотрите каждый из них, чтобы избежать чего-либо, что изменит импеданс вашей дифференциальной пары.
Не разводите высокоскоростные сигналы через разрывы между медными областями на слое металлизации, так как это также влияет на импеданс. Старайтесь избегать разрывов на слоях земли.
Рекомендации к компоновке – прочитайте, проанализируйте и обдумайте их!
И последнее, но не менее важное: есть одна очень важная вещь, которую вы должны выполнить при разводке дифференциальных проводников: найдите техническое описание и/или примечания к применению микросхемы, которая отправляет или принимает дифференциальный сигнал, прочитайте рекомендации по компоновке и проанализируйте их. Таким образом, вы сможете реализовать наилучшую возможную компоновку платы в рамках ограничений конкретного проекта.
Заключение
Дифференциальная передача сигналов позволяет передавать информацию с более низкими напряжениями, хорошим отношением сигнал/шум, улучшенной помехоустойчивостью к шуму и с более высокими скоростями передачи данных. С другой стороны, увеличивается количество проводников, и система будет нуждаться в специализированных передатчиках и приемниках вместо стандартных цифровых микросхем.
В настоящее время дифференциальные сигналы являются частью многих стандартов, в том числе LVDS, USB, CAN, RS-485 и Ethernet, и поэтому мы должны быть знакомы с этой технологией. Если вы разрабатываете печатную плату с дифференциальными сигналами, не забудьте ознакомиться с соответствующими техническими описаниями и примечаниями к применению и, если необходимо, снова прочитать эту статью!
Как подавлять электромагнитные помехи в импульсных источниках питания
Электромагнитные помехи являются настоящим бедствием при проектировании силовой электроники, а подавлять их можно множеством способов. Добавление помехоподавляющего фильтра вначале может показаться самым очевидным выбором, но, возможно, имеются более хорошие решения.
Структуры современных электронных силовых систем становятся все более насыщенными, с огромным количеством взаимосвязей. Соответственно, борьба с электромагнитными помехами в таких системах становится все более трудной задачей.
Одним из главных источников электромагнитных помех (ЭМП) является импульсный источник питания. Он может находиться вне проектируемой системы или печатной платы (ПП), или же быть частью проекта и устанавливаться на ПП. В любом случае, уровень электромагнитных помех должен быть снижен для прохождения стандартных испытаний на электромагнитную совместимость (ЭМС), а также для исключения влияния на работу окружающей электроники. Эта статья познакомит проектировщиков схем с несколькими из лучших способов борьбы с электромагнитными помехами в их проектах.
Импульсный блок питания
Благодаря заметно более высокому КПД по сравнению с линейными регуляторами, импульсные блоки питания стали ключевыми компонентами в конструкциях многих систем. Основной причиной помех, способных повлиять на их надежную работу, является процесс переключения мощных кремниевых MOSFET или GaN транзисторов, сопровождающийся протеканием в схеме прерывистых токов (Рисунок 1). В следующих разделах будут затронуты некоторые из лучших способов ослабления различных видов электромагнитных помех [5].
| Рисунок 1. | На этой схеме показаны источники помех импульсного блока питания. |
Способы подавления кондуктивных помех
Кондуктивные помехи [6] анализировать легче, чем излучаемые; разработчики могут использовать для этого стандартные методы анализа цепей. Однако многие элементы в анализе ЭМП являются паразитными и не будут представлены на принципиальной схеме.
Вследствие открывания и закрывания мощных полупроводниковых переключательных приборов в схеме появляются значительные прерывистые токи. Эти токи проникнут на входы понижающих преобразователей, на выходы повышающих преобразователей, а также на входы и выходы обратноходовых и понижающе-повышающих преобразователей.
Прерывистые токи создадут пульсации напряжения, которые могут проникнуть в другие части системы через гальванические связи между цепями. Такие токи должны быть отфильтрованы на входе преобразователя для уменьшения пульсаций напряжения. На выходе мощного преобразователя также может потребоваться фильтр, чтобы облегчить прохождение испытаний на соответствие стандартам ЭМС.
Синфазную помеху, как правило, труднее анализировать, поскольку обычно она обусловлена зарядом/разрядом паразитных ёмкостей, из которых самые значительные – это ёмкость радиатор — мощный полупроводниковый прибор или межобмоточная ёмкость трансформатора.
Способы подавления излучаемых помех
Излучаемую помеху можно оценить двумя способами [5]:
- По электромагнитному полю, измеряемому с помощью антенны на расстоянии нескольких метров от источника помехи.
- По магнитному полю, измеряемому с помощью пробника вблизи индуктивных компонентов схемы.
Источником электромагнитного поля обычно является ток, протекающий по какому-либо контуру и содержащий высокочастотные гармоники. Уменьшение площади этого контура, снижение скорости изменения тока (di/dt) или его амплитуды способствуют ослаблению излучаемой помехи.
Модуляция частоты переключения в импульсных источниках питания
Принудительное изменение рабочей частоты импульсного преобразователя (дизеринг) для расширения спектра снизит уровень электромагнитных помех и облегчит разработчикам сертификацию на соответствие стандартам ЭМС в тех случаях, когда фильтров и оптимизированной компоновки может быть недостаточно. Суть дизеринга [1] в неглубокой модуляции частоты переключения импульсного стабилизатора. Рассмотрим его подробнее.
Электромагнитное излучение от импульсного источника занимает широкую полосу частот, поскольку форма импульсов в его цепях близка к прямоугольной, но наибольшая энергия приходится на основную гармонику. Небольшая модуляция рабочей частоты (типичная глубина – 3% или около того) распределит большую часть пиковой энергии помех в более широкой полосе частот. Общая энергия электромагнитного излучения останется прежней, но часть её, излучаемая в узкой полосе, уменьшена, а электромагнитные помехи, соответственно, эффективно снижены.
Пример на Рисунке 1 показывает подавление пикового уровня помехи на 5 дБ, что может играть решающую роль при выборе между быстрым выводом устройства на рынок после прохождения испытаний на ЭМС или длительной работой над снижением уровня помех ниже допустимых стандартами пределов (Рисунок 2).
| Рисунок 2. | График квазипикового уровня помех вблизи частоты 330 кГц показывает подавление уровня помех на 5 дБ при модуляции частоты переключения. |
Конструкция корпуса и расположение выводов ослабляют ЭМП
Многие разработчики могут и не задумываться о роли корпуса полупроводникового прибора, тоже способного помочь подавлению помех. Одним из замечательных примеров является корпус мощных MOSFET для быстродействующих импульсных источников питания. В преобразователях такого рода имеются быстро изменяющиеся напряжения (dv/dt) и токи (di/dt), увеличивающие уровень электромагнитных помех в системе.
Разработчики могут решить проблему, добавив фильтр. Однако прежде чем делать это, увеличивая габариты конструкции (и тем самым, снижая плотность мощности), обратите внимание на технологии корпусирования, которые также могут помочь подавлению помех. Далее приводится несколько примеров того, как специальные корпуса мощных MOSFET могут улучшить подавление ЭМП.
Параллельное расположение сильноточных выводов питания и «земли» такого корпуса позволит симметрично разместить блокировочные конденсаторы, шунтирующие вход по высокой частоте. Кроме того, эквивалентная паразитная индуктивность петли из двух равных и параллельных индуктивностей уменьшается вдвое.
Проволочные соединения кристалла с выводной рамкой корпуса QFN в некоторых случаях можно исключить, заменив их медными столбиками и перевернув кристалл (Рисунок 3).
| Рисунок 3. | В обычном корпусе QFN используются проволочные соединения кристалла с внешними выводами, вызывающие значительный звон при переключении (а). В корпусе улучшенной конструкции «перевёрнутый кристалл» соединён с внешними выводами медными столбиками, что исключает звон (б). |
Токи, протекающие по входной цепи, создадут встречно направленные магнитные поля, что компенсирует магнитную компоненту поля и ослабит излучаемые помехи. Таким образом, благодаря симметричной компоновке тех контуров входной цепи, в которых имеются быстро изменяющиеся токи, создаваемые ими магнитные поля взаимно компенсируются.
Ещё один способ снижения уровня электромагнитных помех, связанных с корпусом, – размещение сплошного «земляного» полигона для обратного тока непосредственно под двумя контурами дросселя на другом слое печатной платы, например, на втором слое, расположенном непосредственно под силовыми цепями верхнего слоя.
Помехоподавляющий фильтр
Такие фильтры могут иметь дискретную или модульную конструкцию. Разработчикам силовой электроники придется выбирать вариант, наилучшим образом удовлетворяющий требованиям их проекта с точки зрения затрат времени, габаритов и стоимости.
Фильтры ЭМП в структуре мощного блока питания
Важно свести к минимуму габариты помехоподавляющего фильтра в мощном импульсном блоке питания [7]. Конструкция фильтра, не содержащая индуктивных компонентов, гораздо компактнее классической и обеспечивает хорошую плотность мощности.
Например, в конструкции активного фильтра, показанной на Рисунке 4, используется компенсация напряжения помехи инжекцией заряда в линию питания без применения индуктивных компонентов. Чтобы увеличить силу тока и мощность на выходе фильтра, а также снизить вносимые потери, после ОУ используется двухтактный усилительный каскад. Эта конструкция фильтра достаточно устойчива, чтобы заменить пассивный помехоподавляющий фильтр.
| Рисунок 4. | Такая усовершенствованная конструкция фильтра без индуктивных компонентов может работать с выходными токами порядка 60 А. |
Экранирование фильтра ЭМП как последняя попытка побороть кондуктивные помехи
Фильтр дифференциальной помехи (Рисунок 5) сам способен создать кондуктивные помехи в системе электропитания.
| Рисунок 5. | Схема П-образного фильтра ЭМП. |
В такой ситуации может помочь медный экран под дифференциальным фильтром (Рисунок 6а). Когда все остальные методы не дают удовлетворительного результата, добавьте полигоны сверху и снизу ПП, а также два вертикальных медных экрана со стороны входа и выхода фильтра (Рисунок 6б).
| Рисунок 6. | Два варианта конструктивного исполнения П-образного фильтра: (а) – на односторонней ПП, (б) – на двусторонней ПП с вертикальными экранами из меди. Расстояние между компонентами фильтра везде 3.5 мм. |
Подведём итоги
Разработчикам необходимы понимание и инструменты для минимизации влияния кондуктивных и излучаемых электромагнитных помех как на проектируемое устройство, так и на соседнее оборудование. В этой статье основное внимание уделено импульсным блокам питания, дающим значительный прирост КПД по сравнению с линейными источниками, но способным потребовать много времени для борьбы с электромагнитными помехами. Представленные здесь методы и средства предлагают способы улучшения конструкции импульсного источника питания, облегчающие прохождение испытаний на ЭМС и сокращающие затраты времени на проектирование.
Электромагнитные помехи
В статье рассмотрены кондуктивные электромагнитные помехи и радиопомехи, возникающие при работе электронного оборудования. Описаны механизмы их возникновения. В некоторых случаях приведены расчетные соотношения, позволяющие определить параметры цепей защиты от помех. Даны практические рекомендации по уменьшению электромагнитных помех.
Импульсный источник питания — естественный генератор электромагнитных помех (ЭМП) с частотой основной гармоники равной частоте переключения силовых ключей и высшими гармониками. Величина ЭМП нормируется стандартами, поэтому ее необходимо ограничивать. Величина помех определяется соотношениями (1) и (2):
где М и С, соответственно, индуктивность и емкость между источником и приемником ЭМП.
На практике величины М и С никогда не известны, поэтому установить значение ЭМП можно лишь посредством измерений. Различают кондуктивные ЭМП и радиопомехи. Первые обычно измеряют на проводах питающей сети в частотном диапазоне от 150 кГц (в США и Канаде от 450 кГц, в некоторых видах телекоммуникационного оборудования — от 10 кГц) до 30 МГц, а вторые — в частотном диапазоне от 30 МГц до нескольких сотен мегагерц, а иногда и свыше 1 ГГц.
Кондуктивные помехи определяют с помощью 50-Ом шунта (см. рис. 1). Для отделения высокочастотных помех во входной цепи первичного напряжения используется LC-фильтр. Такое включение называется линией со стабилизированным импедансом (Line Impedance Stabilization Network, LISN). Подобный фильтр применяется практически во всех источниках питания. ЭМП ограничиваются государственными и международными стандартами. В России стандарты соответствуют спецификации Международной электротехнической комиссии — International Electrotechnical Commission (IEC) (ГОСТ Р 51317 Совместимость технических средств электромагнитная).
Кондуктивные ЭМП разделяются на дифференциальные и синфазные [1]. Механизм возникновения дифференциальных помех показан на рисунке 2. Конечно, входные и выходные фильтры должны ограничивать величину ЭМП, но, учитывая неидеальность дросселей и конденсаторов фильтров, полного подавления помех не происходит. Рисунок 3 иллюстрирует возникновение синфазных кондуктивных помех. Дифференциальные ЭМП измеряются между шиной питания и шиной возвратного тока, которая часто называется общей шиной (проводом). Синфазные ЭМП измеряются между шиной питания и корпусом прибора и между общей шиной и корпусом прибора.
Уменьшение кондуктивных помех в первую очередь производится с помощью фильтров. Сегодня многие компании производят конструктивно законченные EMI-фильтры, которые очень удобны для использования в цепях переменного тока на высокой стороне. Эти фильтры отлично служат для ослабления радиопомех, но не всегда достаточны для требуемого уменьшения кондуктивных ЭМП. Кроме того, фильтры для ослабления кондуктивных ЭМП необходимы и в шинах постоянного тока во вторичных цепях, в том числе в распределенных системах питания. В этом случае обычно приходится проектировать собственные фильтры. На рисунке 4 показаны различные конфигурации LC-фильтров, а на рисунке 5 — их амплитудно-частотные характеристики (АЧХ) [1].
На рисунке 4а показан идеальный фильтр, а на рисунке 4б — этот же фильтр с учетом паразитных параметров компонентов. Из сравнения их АЧХ (см. рис. 5) следует, что паразитные параметры значительно уменьшают ослабления фильтра. Нивелировать действие эквивалентной последовательной индуктивности конденсаторов возможно, прибегнув к их параллельному включению (см. рис. 4в); максимальное ослабление сигнала в этом случае существенно возрастает.
Следующий шаг — уменьшение паразитной емкости дросселя (см. рис. 4д), возможен за счет выбора дросселя с обмоткой, намотанной в один слой. В этом случае для сохранения величины индуктивности, возможно, придется использовать дроссель больших габаритов. Наибольший эффект даст схема на рисунке 4е, в которой вкупе с предложенными выше мерами использован дополнительный дроссель, повышающий порядок фильтра. В этом случае удается достигнуть максимального ослабления кондуктивных ЭМП.
Применение фильтров необходимо, но порождает некоторые проблемы из-за наличия резонансной частоты. При резонансе напряжение на конденсаторе существенно возрастет и может привести к повреждению преобразователя. Для того чтобы ослабить влияние резонанса, необходимо ввести демпфирующую
RD-CD-цепочку (см. рис. 6). Точный расчет демпфирующей цепочки крайне затруднителен — необходимо решение линейных дифференциальных уравнений высокого порядка, следовательно, невозможно получить решение в общем виде, тем более при несинусоидальном напряжении с переменным коэффициентом заполнения. Поэтому расчет демпфирующих компонентов ведется приближенными методами с использованием эмпирических правил. Более подробно этот вопрос изложен в [2].
Источником синфазных кондуктивных помех может служить и конструкция изделия. На рисунке 7 показан типичный пример возникновения помехи. Транзистор обычно устанавливается на радиатор через изолирующую каптоновую (лента на основе полиамидной плёнки) прокладку. Для улучшения теплового контакта толщину прокладки стараются уменьшить, при этом создается паразитная емкость CHS между транзистором и корпусом.
На рисунке 8 показан паразитный контур тока, возникающий через эту емкость и конденсаторы Y1, Y2, величина которых определяется требованиями UL 2 . Их величина составляет
где I — допустимый ток утечки; F — частота питающей сети (обычно 50 или 60 Гц); V — напряжение питающей сети.
Емкости CHS, Y1, Y2 образуют делитель напряжения. При правильно выбранной толщине изолирующей пленки значение CHS таково, что напряжение стока ключа ослабится более чем в 1000 раз. Типовое значение CHS лежит в пределах
10…100 пФ. Фильтр второго порядка ослабит помеху между линией питания и землей на 40 дБ при угловой частоте в десять раз меньшей, чем рабочая частота переключения ключей. Дополнительное ослабление внесут индуктивности проводов и индуктивность рассеяния трансформатора, но и этого может оказаться недостаточно.
В этом случае следует прибегнуть к другому методу ослабления кондуктивных ЭМП — как видно из (1) и (2), ослабление ЭМП возможно за счет увеличения длительности фронтов импульсов. Например, при CHS = 12 пФ, амплитуде напряжения на коллекторе 300 В (выпрямленное напряжение сети 220 В, 50 Гц) и длительности фронта импульса 100 нс пиковое значение тока, протекающего через паразитный конденсатор, составит примерно 36 мА. При увеличении фронта импульса в 2 раза во столько же раз уменьшится и ток, а, значит, и помехи. Однако следует иметь в виду, что при этом возрастут потери на коммутацию. Как показано в таблице 1 [3], увеличение длительности фронта импульса приведет к сужению спектра помехи.
Длительность фронта импульса от длительности импульса, %
Характеристики электромагнитных помех в системе электропитания и методы борьбы с ними
Проблема электромагнитной совместимости (ЭМС) является одной из самых сложных, которая возникает при создании любого электронного оборудования. Практически любая современная электроника должна удовлетворять требованиям и стандартам по ЭМС на уровне системы либо изделия. При этом ключевой системой, которая зачастую влияет на всю ЭМС изделия, является система электропитания, состоящая, как правило, из модулей, функционирующих по импульсному принципу[1]. Импульсные AC/DC- и DC/DC-преобразователи по своей природе генерируют значительные уровни кондуктивных (conducted EMI) и излучаемых (radiated EMI) помех и шумов. И если эти шумы не будут подавлены и отфильтрованы максимально близко к их источнику, они могут сказаться на всем изделии в целом, значительно увеличив сложность решения проблемы ЭМС. В связи с этим рекомендуется устанавливать локальный EMI-фильтр для каждого модуля питания.
В свою очередь, уровень электромагнитных помех в системе сказывается на взаимодействии всех электронных систем друг с другом, и, как правило, это негативное влияние.
Первым шагом в решении проблемы ЭМС для системы электропитания является глубокое понимание требований, которые относятся к системе в целом. Фактически, сейчас нет каких-то универсальных либо регламентирующих требований по ЭМС, которые относятся непосредственно к модулям электропитания. Обычно требования касаются конечного оборудования, которые определяются его типом [1]. В связи с этим многие производители модулей и систем электропитания для улучшения ценовой политики не включают в состав своих изделий полноценные сертифицированные EMI-фильтры, вынося их в отдельную линейку изделий [2]. Подразумевается, что разрабатываемые изделия могут иметь различные требования по ЭМС, и разработчики смогут самостоятельно внести некоторые небольшие дополнения во внешнюю фильтрующую цепь для адаптации разрабатываемого конечного оборудования под определенные требования, тем самым уменьшая стоимость конечного изделия. Однако при этом необходимо четко понимать природу возникновения помех и способы борьбы с ними.
Природа возникновения и классификация электромагнитных помех
Электронное оборудование какого-либо устройства или прибора непосредственно взаимодействует с модулем питания. Именно в связи с этим проблему ЭМС необходимо рассматривать максимально тщательно.
Природа электромагнитных помех подразумевает их распространение как по проводникам (кондуктивные помехи), так и через окружающее пространство и непроводящие среды (индуктивные, излучаемые помехи).
Рассмотрим более подробно каждый тип помех и их роль и влияние в модулях и системе электропитания.
Кондуктивные помехи
Для того чтобы лучше понять природу возникновения кондуктивных помех, их, как правило, классифицируют как дифференциальные (differential mode или normal mode — симметричные, противофазные) и синфазные (сommon mode — несимметричные, общего вида) (рис. 1).

Рис. 1. Типы кондуктивных помех
Дифференциальные помехи возникают на линии электропитания и не связаны с заземлением, их еще называют помехи «провод–провод». В данном случае действующее напряжение помехи приложено между двумя проводниками цепи, например между выводами (положительным и отрицательным) цепи выходной цепи Vout [3].
Синфазные же помехи возникают и измеряются между одним из проводников и заземляющим слоем печатной платы. Их также еще называют помехи «провод–земля».
С целью минимизации дифференциальных помех и уменьшения шума, исходящего от DC/DC-преобразователей, многие производители модулей и систем электропитания добавляют в свой состав входной фильтр [1].
Однако исходящие от модуля питания синфазные помехи, в отличие от дифференциальных, не могут быть заранее определены, так как для этого необходимо знать размещение модуля и конструктив печатной платы. Уровень синфазных помех в большей степени связан с паразитной емкостью, которая возникает между модулем питания и землей корпуса. При этом конструктив модуля питания может значительно влиять на данный параметр. На рис. 2 изображен типовой конструктив модуля питания.

Рис. 2. Типовой конструктив модуля электропитания
(Cs1 — паразитная емкость между металлическим основанием и корпусом устройства;
Cs2 — паразитная емкость между полупроводниковыми компонентами и металлическим основанием модуля питания)
Для уменьшения влияния локального перегрева и отвода тепла от самых теплонагруженных компонентов (ключи, трансформатор и т. д.) в конструкцию вводится металлическое основание, а для минимизации теплового сопротивления модуля в его конструкцию вводится очень тонкая теплопроводная пленка/прокладка, которая разделяет полупроводниковые устройства и металлическое основание.
Подобный тип конструкции позволяет отвести значительную часть тепла от полупроводников, но в то же время приводит к появлению значительной паразитной емкости между полупроводниками и металлическим основанием.
Cs1 представляет собой паразитную емкость между металлическим основанием модуля питания и заземленным корпусом устройства. Cs1 имеет, как правило, очень малое значение и напрямую связана с размером металлического основания, близостью расположения к корпусу, а также размерами и формой корпуса. Во многих мощных модулях питания металлическое основание соединено напрямую с корпусом устройства, фактически этим самым емкость Cs1 замыкается накоротко. Cs2 — это паразитная емкость между полупроводниковыми компонентами и металлическим основанием модуля питания.
Ряд ведущих производителей модулей и систем электропитания в конструкции своих модулей применяют различные решения, которые позволяют минимизировать уровень паразитных емкостей. Например, в линейке PowerQor компания SynQor (рис. 3) использует открытую конструкцию без какого-либо металлического основания, что значительно снижает паразитную емкость между модулем и землей корпуса.

Рис. 3.
а) Конструктив модуля питания SynQor без металлического основания (Сs2 — паразитная емкость между полупроводниковыми компонентами и корпусом устройства);
б) внешний вид модуля
Таким образом, синфазные токи могут быть значительно уменьшены по сравнению со стандартной конструкцией модулей питания. А проблема локального перегрева частично решается за счет использования многослойной печатной планы со множеством металлизированных слоев для лучшего перераспределения тепла.
На рис. 2 и 3 представлены лишь упрощенные схемы, которые влияют на возникновение кондуктивных помех. В то же время можно утверждать, что полупроводниковые приборы в сочетании с силовым трансформатором являются основными источниками синфазных помех [1].
Линейка модулей питания SynQor также включает корпусированные преобразователи в исполнении с металлическим основанием и фланцами для крепления, это актуально для достаточно мощных решений и аппаратуры повышенной надежности [2] (рис. 4).

Рис. 4.
а) Конструктив модуля питания SynQor с металлическим основанием (Cs1 — паразитная емкость между металлическим основанием и корпусом устройства; Cs2 — паразитная емкость между полупроводниковыми компонентами и металлическим основанием модуля питания);
б) внешний вид модуля
Однако и в данном исполнении паразитная емкость Cs2 между полупроводниковыми компонентами и металлическим основанием модуля питания значительно меньше, по сравнению с типовыми решениями. Это обусловлено самой конструкцией модуля. Именно близость металлической «вкладки» полупроводниковых компонентов к основанию способствует увеличению взаимодействия (увеличению емкости Cs2); как итог — увеличение синфазных токов в традиционной компоновке модулей питания.
В модулях SynQor печатная плата с полупроводниковыми компонентами расположена на расстоянии, которое позволяет существенно уменьшить паразитную емкость Cs2, при этом свободные полости заполняются теплопроводным компаундом, что, в совокупности с развитыми металлизированными слоями печатной платы модуля, позволяет избежать локального перегрева и увеличить максимальную возможную рабочую температуру основания до +100…+125 °С [2].
Рассмотрим более подробно пример реализации внешнего фильтра, который позволяет уменьшить влияние паразитных емкостей на возникновение кондуктивных помех. При проектировании внешнего фильтра следует обратить внимание на частоту преобразования модуля электропитания: если данная частота фиксированная, то спроектировать фильтр и спрогнозировать уровень электромагнитных помех значительно легче [2]. При этом важно отметить, что даже у модулей электропитания с фиксированной частотой есть дрейф по частоте ±17% в зависимости от температуры [1]. На рис. 5 изображен типовой фильтр для модуля питания SynQor PQ48033QGA25NNS.

Рис. 5. Пример внешнего фильтра для SynQor PQ48033QGA25NNS (Iвых = 25 A; Uвых = 3,3 В):
а) принципиальная схема;
б) спектр кондуктивных помех на частотах 150–600 кГц;
в) спектр кондуктивных помех на частотах 500 кГц – 30 МГц
Как было отмечено выше, для уменьшения стоимости конечного изделия в составе модулей питания присутствует фильтр по входу, но он, как правило, несертифицированный. Обычно это простой фильтр типа Pi, который состоит из двух керамических конденсаторов и индуктивности, включенной между ними. Основное его предназначение — уменьшение уровня дифференциальных помех, исходящих от источника, которые могут быть спрогнозированы производителем. Но обычно подобный фильтр не решает проблему полностью. Для более качественного устранения тока дифференциальных помех необходимо добавить керамический конденсатор на входную цепь (на схеме это CD1, 2). Для данной задачи может быть применен конденсатор X-типа, который предназначен для уменьшения влияния симметричной помехи.
В свою очередь, несимметричные токи от синфазной помехи распространяются одновременно по обоим проводам и затем по «земле». Такие пути трудно поддаются учету, и их трудно спрогнозировать, по этим причинам нормирование и подавление помех осуществляется по несимметричному пути [4]. Для данных целей в модуль фильтрации необходимо установить индуктивный элемент. В качестве подобного элемента зачастую используется синфазный дроссель (Common Mode Choke, СМС), на схеме — элемент L1 [5].
Синфазный дроссель состоит из двух обмоток (рис. 6а), которые намотаны на общий сердечник. В качестве сердечника используется феррит. Когда через обмотки протекают дифференциальные токи, магнитные поля, индуцированные этими токами, взаимно уничтожают друг друга [5]. Теоретически они не влияют на прохождение дифференциальных сигналов. В случае появления синфазных токов магнитные потоки обеих обмоток складываются, и входной импеданс увеличивается, что приводит к подавлению синфазных токов и значительному снижению амплитуды шумового сигнала. Синфазные дроссели для дифференциального сигнала работают как простой проводник, а для синфазного тока (шума) — как индуктивность. Таким образом, применение синфазного дросселя обеспечивает большой импеданс для синфазного тока и большую эффективность подавления синфазных шумов по сравнению с обычными индуктивностями [5].

Рис. 6. Компоненты для создания внешнего фильтра:
а) синфазные дроссели компании Coilcraft;
б) X2Y’-конденсаторы компании KNOWLES
Также для снижения асимметричных, синфазных помех в фильтр вводят так называемые Y-конденсаторы, включаемые между силовым проводником и землей. На схеме это CY1, 2. Y-конденсатор является вариацией упомянутого выше X-конденсатора. Различие между Х- и Y-конденсаторами заключается в том, что требования к надежности и выдерживаемым перенапряжениям у Y-конденсаторов более высокие (они могут выдерживать импульс напряжения до 8 кВ).
В качестве универсального решения ряд производителей предлагают конденсаторы типа X2Y, которые содержат три конденсатора (один Х и два Y) в одном корпусе, в результате чего X2Y способен фильтровать как дифференциальную, так и синфазную составляющие кондуктивного шума (рис. 6б).
Электролитический конденсатор CE на схеме является также очень важным элементом, который влияет на устойчивость системы электропитания (более подробно об этом написано в [5]).
Описанный фильтр является довольно типовым решением, однако даже подобное решение позволяет достичь достаточно приемлемого уровня. На рис. 5б и 5в представлен спектр кондуктивных помех для модуля питания SynQor PQ48033QGA25NNS при использовании данного фильтра. Этих результатов удалось достичь в первую очередь из-за того, что во всех модулях питания SynQor применена схемотехника с фиксированной частотой преобразования
250–400 кГц/550–650 кГц, что существенно уменьшает сложность фильтра и облегчает расчет его компонентов.
Если требования по ЭМС более жесткие, то дальнейшее снижение радиопомех достигается установкой фильтров более высокого порядка либо дополнительных отдельных модулей фильтрации; при этом очень важна трассировка печатной платы [4].
Индуктивные помехи
Индуктивные помехи, как и кондуктивные, являются важной проблемой. При этом, также важно помнить, что система в целом должна соответствовать стандартам. Индуктивные помехи и излучения имеют важное значение в диапазоне 30–1000 МГц [1]. Один из вариантов борьбы с индуктивными помехами в данном диапазоне частот — это применение металлического корпуса в дополнение к развитым слоям печатной платы, что обеспечивает значительное ослабление электромагнитных излучений в диапазоне частот, о котором идет речь.
Таким образом, большинство решений, которые имеют место при реализации стандартных систем питания, потенциально будут обеспечивать достаточное затухание и позволят системе соответствовать нормам и по индуктивным помехам. При этом использовать сертифицированный DC/DC-преобразователь является весьма неэкономичным и непрактичным решением.
Цельнометаллический корпус кажется наилучшим решением, это прекрасный барьер для излучаемого шума. Однако такой вариант влечет за собой увеличение массо-габаритных показателей изделия, что на практике крайне нежелательно. При таком подходе для уменьшения индуктивных помех важно минимизировать размер любого отверстия в корпусе и обеспечить электрический контакт со всеми металлическими частями корпуса.
Индуктивные помехи также можно разделить на дифференциальные и синфазные. По своей природе дифференциальные помехи исходят от замкнутых кольцевых антенн. Такие «антенные» помехи могут возникнуть на печатной плате источника питания в виде замкнутой токонесущей петли, а напряженность поля данной антенны пропорциональна току в данном контуре и квадрату частоты колебаний несущей частоты [1].
При уменьшении площади токовой петли можно легко свести к минимуму дифференциальный шум, исходящий от модуля питания. Данному факту было уделено большое внимание при проектировании всех модулей SynQor, и, соответственно, были сделаны все необходимые корректировки в разводке печатного модуля платы [2].
Синфазное же излучение, которое также присутствует в индуктивных помехах, труднее контролировать, так как оно обычно исходит от входных и выходных выводов модуля питания и, как правило, определяет общую картину индуктивных помех, исходящих от источника. Из-за их относительно большой длины входные и выходные сети являются хорошими проводниками электромагнитных помех. Входные и выходные выводы ведут себя как линейные антенны, управляемые напряжением [1].
Установка по входу и выходу керамических конденсаторов Y-типа относительно заземления позволяет подавить напряжение возбуждения и свести к минимуму данный тип помех. Однако необходимо соблюдать особую осторожность, чтобы не превысить требование по току утечки [1]. В таблице приведены уровни индуктивных помех для модуля PQ48033QGA25NNS (Iвых = 25 A, Uвых = 3,3 В) по отношению к средним ограничениям класса В стандарта CISPR. Изменения проводились при полной нагрузке, тип нагрузки — резистивная. Данный модуль был протестирован с внешним фильтром, который был описан выше.
Таблица. Индуктивные излучения модуля PQ48033QGA25NNS при использовании внешнего фильтра, изображенного на рис. 5
Частота, МГц
Поляризация антенны
Измеренное значение напряженности электромагнитного поля, мкВ/м
Ограничение
по CISPR Class B, мкВ/м