Основные уравнения асинхронного двигателя
Напряжение U1, приложенное к фазе обмотки статора, уравновешивается основной ЭДС E1, ЭДС рассеяния и падением напряжения на активном сопротивлении обмотки статора:
 В роторной обмотке аналогичное уравнение будет иметь вид:
 Но так как роторная обмотка замкнута, то напряжение U2=0, и если учесть еще, что E2s=SE2 и x2s=Sx2 , то уравнение можно переписать в виде:
 Уравнение токов асинхронного двигателя повторяет аналогичное уравнение трансформатора:
 где

Рабочие характеристики асинхронного двигателя
Рабочие характеристики асинхронного двигателя представляют собой графически выраженные зависимости частоты вращения n2, КПД η, полезного момента (момента на валу) М2, коэффициента мощности cos φ, и тока статора I1 от полезной мощности Р2 при U1 = const f1 = const.
Скоростная характеристика n2 = f(P2). Частота вращения ротора асинхронного двигателя n2 = n1(1 — s).
Скольжение s = Pэ2/Pэм, т. е. скольжение асинхронного двигателя, а следовательно, и его частота вращения определяются отношением электрических потерь в роторе к электромагнитной мощности. Пренебрегая электрическими потерями в роторе в режиме холостого хода, можно принять Рэ2 = 0, а поэтому s ≈ 0 и n20 ≈ n1.
По мере увеличения нагрузки на валу асинхронного двигателя отношение s = Pэ2/Pэм растет, достигая значений 0,01 — 0,08 при номинальной нагрузке. В соответствии с этим зависимость n2 = f(P2) представляет собой кривую, слабо наклоненную к оси абсцисс. Однако при увеличении активного сопротивления ротора двигателя r2′ угол наклона этой кривой увеличивается. В этом случае изменения частоты асинхронного двигателя n2 при колебаниях нагрузки Р2 возрастают. Объясняется это тем, что с увеличением r2′ возрастают электрические потери в роторе.

Рис. 1. Рабочие характеристики асинхронного двигателя двигателя
Зависимость М2 =f(P2). Зависимость полезного момента на валу асинхронного двигателя М2 от полезной мощности Р2 определяется выражением M2 = Р2/ ω2 = 60 P2/ (2πn2) = 9,55Р2/ n2,
где Р2 — полезная мощность, Вт; ω2 = 2πf 2/ 60 — угловая частота вращения ротора.
Из этого выражения следует, что если n2 = const, то график М2 =f2(Р2) представляет собой прямую линию. Но в асинхронном двигателе с увеличением нагрузки Р2 частота вращения ротора уменьшается, а поэтому полезный момент на валу М2 с увеличением нагрузки возрастает не сколько быстрее нагрузки, а следовательно, график М2 =f (P2) имеет криволинейный вид.

Рис. 2. Векторная диаграмма асинхронного двигателя при небольшой нагрузке
Зависимость cos φ1 = f (P2). В связи с тем что ток статора асинхронного двигателя I1 имеет реактивную (индуктивную) составляющую, необходимую для создания магнитного поля в статоре, коэффициент мощности асинхронных двигателей меньше единицы. Наименьшее значение коэффициента мощности соответствует режиму холостого хода.Объясняется это тем, что ток холостого хода электродвигателя I0 при любой нагрузке остается практически неизменным. Поэтому при малых нагрузках двигателя ток статора невелик и в значительной части является реактивным (I1 ≈ I0). В результате сдвиг по фазе тока статора относительно напряжения получается значительным (φ1 ≈ φ0), лишь немногим меньше 90° (рис. 2).
Коэффициент мощности асинхронных двигателей в режиме холостого хода обычно не превышает 0,2. При увеличении нагрузки на валу двигателя растет активная составляющая тока I1 и коэффициент мощности возрастает, достигая наибольшего значения (0,80 — 0,90) при нагрузке, близкой к номинальной. Дальнейшее увеличение нагрузки на валу двигателя сопровождается уменьшением cos φ1 что объясняется возрастанием индуктивного сопротивления ротора (x2s) за счет увеличения скольжения, а следовательно, и частоты тока в роторе.
В целях повышения коэффициента мощности асинхронных двигателей чрезвычайно важно, чтобы двигатель работал всегда или по крайней мере значительную часть времени с нагрузкой, близкой к номинальной. Это можно обеспечить лишь при правильном выборе мощности двигателя. Если же двигатель работает значительную часть времени недогруженным, то для повышения cos φ1, целесообразно подводимое к двигателю напряжение U1 уменьшить. Например, в двигателях, работающих при соединении обмотки статора треугольником, это можно сделать пересоединив обмотки статора в звезду, что вызовет уменьшение фазного напряжения в раз. При этом магнитный поток статора, а следовательно, и намагничивающий ток уменьшаются примерно в раз. Кроме того, активная составляющая тока статора несколько увеличивается. Все это способствует повышению коэффициента мощности двигателя.
На рис. 3 представлены графики зависимости cos φ1, асинхронного двигателя от нагрузки при соединении обмоток статора звездой (кривая 1) и треугольником (кривая 2).

Рис. 3. Зависимость cos φ1,от нагрузки при соединении обмотки статора двигателя звездой (1) и треугольником (2)
Изменение частоты. При питании асинхронного двигателя от автономного источника электроэнергии небольшой мощности (транспортные установки, передвижные электростанции) частота и напряжение сети, к которой подключают двигатель, могут отличаться от номинальных. Рассмотрим влияние изменения частоты на работу двигателя при условии, чтонапряжение U1 =Uном = const.
Если принять U1 ≈ Еl , то согласно (4.2)
Фm = U1 /(4,44f1 w1 ko61 ).
Из (4.29) имеем, что
I2 = М/(см Фт cos ψ2).
Следовательно, изменение частоты f1 приводит к изменению потока Фт и соответствующему изменению тока ротора I2 и нагрузочной составляющей I’2 тока статора. При уменьшении частоты магнитный поток и ток холостого хода I0 увеличиваются, причем ток I0 из-за насыщения стали магнитопровода возрастает быстрее, чем магнитный поток. Обычно уменьшение частоты f1 на 10 % вызывает увеличение тока I0 на 20—30%. Поскольку ток I0 является практически реактивным, это приводит к снижению коэффициента мощности двигателя.
При увеличении частоты f1 пропорционально возрастает частота вращения п2 . Если нагрузка двигателя имеет «вентиляторную» характеристику, то нагрузочный момент возрастает пропорционально квадрату или кубу частоты вращения, т. е. частоты f1. Кроме того, магнитный поток Фт уменьшается обратно пропорционально изменению частоты. Все это, согласно (4.106), приводит к резкому увеличению тока I2. При возрастании частоты на 10% ток ротора двигателя, вращающего вентилятор, увеличивается примерно в 1,5 раза, что может привести к перегреву двигателя.
При неизменном нагрузочном моменте увеличение частоты повышает опасность нарушения устойчивости двигателя, так как снижается максимальный момент двигателя пропорциональноf1 2 . Таким образом, отклонение частоты f1 от номинального значения приводит к ухудшению условий работы двигателей и поэтому частота не должна отличаться (согласно ГОСТу) от номинальной более чем на 5%.
Изменение напряжения. Обычно асинхронные двигатели рассчитывают так, чтобы при номинальном режиме они имели КПД и cos φ1 , близкие к максимальным. Кроме того, максимум КПД достигается, когда постоянные потери — механические и в стали равны переменным потерям в обмотках (см. § 4.9). Поэтому влияние изменения напряжения является неоднозначным и зависит от нагрузки на валу двигателя.
При увеличении напряжения возрастает магнитный поток и, следовательно, увеличиваются ток холостого хода и магнитные потери в стали магнитопровода. Вследствие этого КПД и cos φ1двигателя уменьшаются. Уменьшение напряжения опасно тем, что пропорционально квадрату напряжения изменяется максимальный вращающий момент двигателя и при большом моменте нагрузки может произойти нарушение устойчивости двигателя.
Однако при частичной нагрузке, когда нет угрозы нарушения устойчивости, уменьшение напряжения может оказаться благоприятным, так как пропорционально напряжению уменьшаются магнитный поток Фm , ток холостого хода и магнитные потери в стали магнитопровода, вследствие чего КПД и cos φ1 могут возрасти.

Рис. 4.72. Зависимости КПД и cos φ1 асинхронного двигателя от питающего напряжения
На рис. 4.72, а показаны кривые зависимости КПД от напряжения сети для двух значений мощности двигателя Р = Рном и 0,6Рном . Каждой нагрузке соответствует оптимальное напряжение, при котором постоянные потери равны переменным. Чем меньше нагрузка, тем меньше оптимальное значение напряжения. Коэффициент мощности двигателя при нагрузках, меньших номинальной, также может возрастать с уменьшением напряжения и для каждой нагрузки существует напряжение, при котором коэффициент мощности имеет максимум (рис. 4.72,б). Таким образом, желательно при частичных нагрузках снижать напряжение питания, для того чтобы КПД и cos φ1 поддерживались на высоком уровне.
Рис. 4.73. Круговые диаграммы асинхронного двигателя при номинальном и пониженном напряжении

На рис. 4.73 показаны круговые диаграммы двигателя при номинальных напряжении и нагрузке (а) и при пониженном напряжении и частичной нагрузке (б). При понижении напряжения уменьшается ток холостого хода и диаметр окружности токов. В обоих случаях значение cos φ1 близко к максимальному, так как вектор тока Í1 расположен по касательной к окружности токов. Если двигатель длительное время работает с нагрузками менее 0,5Рном , то обычно бывает выгодным иметь устройство, регулирующее напряжение (например, трансформатор с регулированием под нагрузкой). В простейшем случае можно изменять фазное напряжение двигателя, переключая его обмотки с соединения Δ (при номинальной нагрузке) на Y (при малой нагрузке).

Рис. 4.74. Рабочие характеристики асинхронного двигателя при соединении обмотки статора по схемам Y и Δ
На рис. 4.74 показаны кривые относительных значений I1 , η и cos φ1 для двигателя мощностью 28 кВт при таком переключении. Недостатком такого метода является ступенчатое изменение напряжения. Следует иметь в виду, что при включении обмоток двигателя по схеме Y его максимальный момент, пропорциональный квадрату напряжения, уменьшается в три раза. Следовательно, такое переключение можно производить, если нагрузка двигателя равна или меньше 30% от номинальной.
Несимметрия напряжения. Несимметричную систему трехфазных напряжений можно разложить на симметричные составляющие прямой, обратной и нулевой последовательности (см. гл. 2) и проанализировать влияние каждой из них на работу двигателя. ГОСТ допускает несимметрию напряжения (отношение напряжения обратной последовательности к номинальному напряжению) до 2%.

Рис. 4.75. Зависимости моментов асинхронного двигателя от скольжения
Система напряжений обратной последовательности создает магнитное поле, вращающееся в противоположную относительно ротора сторону с частотой вращения nобр = 60f1 р = |n1 |.
Вследствие этого скольжение ротора относительно обратного поля sобр = (n1 — n2 )/n1 = [n1 + n1 (1 — s)]/n1 ≈ 2, так как скольжение асинхронного двигателя в установившемся режиме s ≈ (0,01 ÷ 0,05). Следовательно, обратное поле создает тормозящий момент Мобр, а токи обратной последовательности создают дополнительные потери, увеличивающие нагревание обмоток и снижающие КПД.
На рис. 4.75 показана зависимость моментов асинхронного двигателя от скольжения. Из нее следует, что под влиянием токов обратной последовательности результирующий момент двигателя Мрез снижается и скольжение при том же нагрузочном моменте Мн на валу возрастает.

Рис. 4.76. Зависимость КПД двигателя от несимметрии питающего напряжения
На рис. 4.76 показаны зависимости КПД от асимметрии напряжения для одного из двигателей общего применения мощностью 5,5 кВт. При несимметрии напряжения 2% КПД снижается примерно на 2%, а при 4% почти на 5,5%. Следовательно, несимметрия питающего напряжения крайне нежелательна.
Обрыв фазы обмотки статора. При пуске трехфазного асинхронного двигателя с оборванной фазой создаются такие условия, как и в однофазном двигателе (см. § 4.17), т. е. его результирующий момент Мрез = Мпр — Мобр = 0. Если ротор двигателя в момент обрыва находится во вращении, то Мпр > Мо6р и при Мрез > Мн двигатель продолжает вращаться, однако максимальный момент Мmaxоказывается существенно меньшим, чем при неповрежденной фазе. При переходе двигателя в однофазный режим частота вращения практически

Рис. 4.77. Зависимости моментов асинхронного двигателя от скольжения при обрыве фазы обмотки ротора
не изменяется, поэтому мощность на валу также остается приблизительно одинаковой. Но отношение токов в этих режимах I1 /I3 = (3η3 cos φ3)/(2η1 cos φ1 ), где индекс 1 относится к однофазному режиму, а 3 — к трехфазному. Поэтому при условииη1 = η3 и cos φ1 = cos φ3 ток I1 в однофазном режиме в 1,5 раза больше, чем в трехфазном. В действительности КПД и cos φ в однофазном режиме уменьшаются по сравнению с трехфазным, вследствие чего ток I1 возрастает в еще большей степени. Если двигатель работает при нагрузке, близкой к номинальной, то при обрыве фазы его ток становится значительно больше номинального и двигатель быстро перегревается и «выходит из строя».
Обрыв фазы обмотки ротора. При несимметрии сопротивлений фаз ротора возникает эффект одноосного демпфирования, подробно рассмотренный в § 6.14. В результате этого кривая момента двигателя в области s = 0,5 имеет провал. Значение этого провала может оказаться настолько большим, что двигатель при пуске под нагрузкой не достигает номинальной частоты вращения и «застревает» при n2 ≈ 0,5п1 . При обрыве одной из фаз ротора электромагнитный момент в области s = 0,5 отрицательный (рис. 4.77), вследствие чего двигатель не разгоняется до номинальной частоты вращения даже при пуске без нагрузки
Как изменяется коэффициент мощности асинхронного двигателя при уменьшении его нагрузки
§ 4.22. РАБОТА АСИНХРОННОГО ДВИГАТЕЛЯ ПРИ НЕНОМИНАЛЬНЫХ УСЛОВИЯХ
Изменение частоты. При питании асинхронного двигателя от автономного источника электроэнергии небольшой мощности (транспортные установки, передвижные электростанции) частота и напряжение сети, к которой подключают двигатель, могут отличаться от номинальных. Рассмотрим влияние изменения частоты на работу двигателя при условии, чтонапряжение U 1 = U ном = const.
Если принять U 1 ≈ Е l , то согласно (4.2)
Ф m = U 1 /(4,44f 1 w 1 k o61 ).
Из (4.29) имеем, что
I 2 = М/(с м Ф т cos ψ2).
Следовательно, изменение частоты f 1 приводит к изменению потока Ф т и соответствующему изменению тока ротора I 2 и нагрузочной составляющей I’ 2 тока статора. При уменьшении частоты магнитный поток и ток холостого хода I 0 увеличиваются, причем ток I 0 из-за насыщения стали магнитопровода возрастает быстрее, чем магнитный поток. Обычно уменьшение частоты f 1 на 10 % вызывает увеличение тока I 0 на 20—30%. Поскольку ток I 0 является практически реактивным, это приводит к снижению коэффициента мощности двигателя.
При увеличении частоты f 1 пропорционально возрастает частота вращения п 2 . Если нагрузка двигателя имеет «вентиляторную» характеристику, то нагрузочный момент возрастает пропорционально квадрату или кубу частоты вращения, т. е. частоты f 1 . Кроме того, магнитный поток Фт уменьшается обратно пропорционально изменению частоты. Все это, согласно (4.106), приводит к резкому увеличению тока I 2 . При возрастании частоты на 10% ток ротора двигателя, вращающего вентилятор, увеличивается примерно в 1,5 раза, что может привести к перегреву двигателя.
При неизменном нагрузочном моменте увеличение частоты повышает опасность нарушения устойчивости двигателя, так как снижается максимальный момент двигателя пропорционально f 1 2 . Таким образом, отклонение частоты f 1 от номинального значения приводит к ухудшению условий работы двигателей и поэтому частота не должна отличаться (согласно ГОСТу) от номинальной более чем на 5%.
Изменение напряжения. Обычно асинхронные двигатели рассчитывают так, чтобы при номинальном режиме они имели КПД и cos φ 1 , близкие к максимальным. Кроме того, максимум КПД достигается, когда постоянные потери — механические и в стали равны переменным потерям в обмотках (см. § 4.9). Поэтому влияние изменения напряжения является неоднозначным и зависит от нагрузки на валу двигателя.
При увеличении напряжения возрастает магнитный поток и, следовательно, увеличиваются ток холостого хода и магнитные потери в стали магнитопровода. Вследствие этого КПД и cos φ 1 двигателя уменьшаются. Уменьшение напряжения опасно тем, что пропорционально квадрату напряжения изменяется максимальный вращающий момент двигателя и при большом моменте нагрузки может произойти нарушение устойчивости двигателя.
Однако при частичной нагрузке, когда нет угрозы нарушения устойчивости, уменьшение напряжения может оказаться благоприятным, так как пропорционально напряжению уменьшаются магнитный поток Ф m , ток холостого хода и магнитные потери в стали магнитопровода, вследствие чего КПД и cos φ 1 могут возрасти.
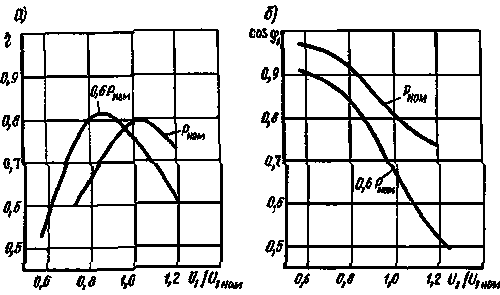 |
Рис. 4.72. Зависимости КПД и cos φ 1 асинхронного двигателя от питающего напряжения |
На рис. 4.72, а показаны кривые зависимости КПД от напряжения сети для двух значений мощности двигателя Р = Р ном и 0,6Р ном . Каждой нагрузке соответствует оптимальное напряжение, при котором постоянные потери равны переменным. Чем меньше нагрузка, тем меньше оптимальное значение напряжения. Коэффициент мощности двигателя при нагрузках, меньших номинальной, также может возрастать с уменьшением напряжения и для каждой нагрузки существует напряжение, при котором коэффициент мощности имеет максимум (рис. 4.72,б). Таким образом, желательно при частичных нагрузках снижать напряжение питания, для того чтобы КПД и cos φ 1 поддерживались на высоком уровне.
Рис. 4.73. Круговые диаграммы асинхронного двигателя при номинальном и пониженном напряжении
На рис. 4.73 показаны круговые диаграммы двигателя при номинальных напряжении и нагрузке (а) и при пониженном напряжении и частичной нагрузке (б). При понижении напряжения уменьшается ток холостого хода и диаметр окружности токов. В обоих случаях значение cos φ 1 близко к максимальному, так как вектор тока Í 1 расположен по касательной к окружности токов. Если двигатель длительное время работает с нагрузками менее 0,5Р ном , то обычно бывает выгодным иметь устройство, регулирующее напряжение (например, трансформатор с регулированием под нагрузкой). В простейшем случае можно изменять фазное напряжение двигателя, переключая его обмотки с соединения Δ (при номинальной нагрузке) на Y (при малой нагрузке).
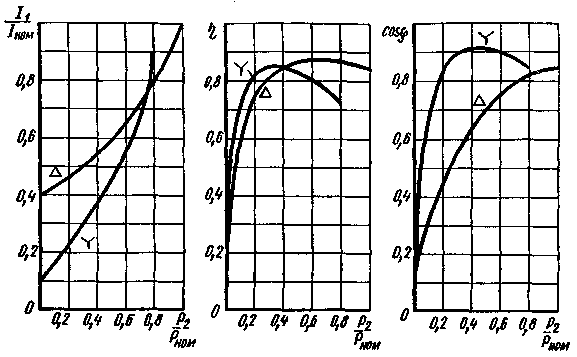
Рис. 4.74. Рабочие характеристики асинхронного двигателя при соединении обмотки статора по схемам Y и Δ
На рис. 4.74 показаны кривые относительных значений I 1 , η и cos φ 1 для двигателя мощностью 28 кВт при таком переключении. Недостатком такого метода является ступенчатое изменение напряжения. Следует иметь в виду, что при включении обмоток двигателя по схеме Y его максимальный момент, пропорциональный квадрату напряжения, уменьшается в три раза. Следовательно, такое переключение можно производить, если нагрузка двигателя равна или меньше 30% от номинальной.
Несимметрия напряжения. Несимметричную систему трехфазных напряжений можно разложить на симметричные составляющие прямой, обратной и нулевой последовательности (см. гл. 2) и проанализировать влияние каждой из них на работу двигателя. ГОСТ допускает несимметрию напряжения (отношение напряжения обратной последовательности к номинальному напряжению) до 2%.
Рис. 4.75. Зависимости моментов асинхронного двигателя от скольжения
Система напряжений обратной последовательности создает магнитное поле, вращающееся в противоположную относительно ротора сторону с частотой вращения n обр = 60f 1 р = |n 1 |.
Вследствие этого скольжение ротора относительно обратного поля s обр = (n 1 — n 2 )/n 1 = [n 1 + n 1 (1 — s)]/n 1 ≈ 2, так как скольжение асинхронного двигателя в установившемся режиме s ≈ (0,01 ÷ 0,05). Следовательно, обратное поле создает тормозящий момент М обр , а токи обратной последовательности создают дополнительные потери, увеличивающие нагревание обмоток и снижающие КПД.
На рис. 4.75 показана зависимость моментов асинхронного двигателя от скольжения. Из нее следует, что под влиянием токов обратной последовательности результирующий момент двигателя М рез снижается и скольжение при том же нагрузочном моменте М н на валу возрастает.
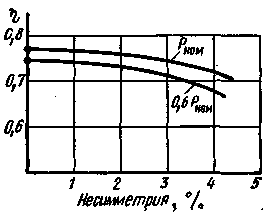 |
| Рис. 4.76. Зависимость КПД двигателя от несимметрии питающего напряжения |
На рис. 4.76 показаны зависимости КПД от асимметрии напряжения для одного из двигателей общего применения мощностью 5,5 кВт. При несимметрии напряжения 2% КПД снижается примерно на 2%, а при 4% почти на 5,5%. Следовательно, несимметрия питающего напряжения крайне нежелательна.
Обрыв фазы обмотки статора. При пуске трехфазного асинхронного двигателя с оборванной фазой создаются такие условия, как и в однофазном двигателе (см. § 4.17), т. е. его результирующий момент М рез = М пр — М обр = 0. Если ротор двигателя в момент обрыва находится во вращении, то М пр > М о6р и при М рез > М н двигатель продолжает вращаться, однако максимальный момент М max оказывается существенно меньшим, чем при неповрежденной фазе. При переходе двигателя в однофазный режим частота вращения практически
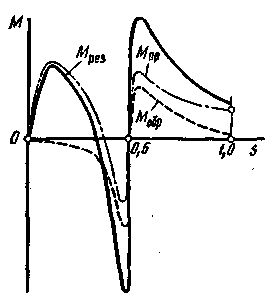 |
| Рис. 4.77. Зависимости моментов асинхронного двигателя от скольжения при обрыве фазы обмотки ротора |
не изменяется, поэтому мощность на валу также остается приблизительно одинаковой. Но отношение токов в этих режимах I 1 /I 3 = (3η 3 cos φ 3 )/(2η 1 cos φ 1 ), где индекс 1 относится к однофазному режиму, а 3 — к трехфазному. Поэтому при условии η 1 = η 3 и cos φ 1 = cos φ 3 ток I 1 в однофазном режиме в 1,5 раза больше, чем в трехфазном. В действительности КПД и cos φ в однофазном режиме уменьшаются по сравнению с трехфазным, вследствие чего ток I 1 возрастает в еще большей степени. Если двигатель работает при нагрузке, близкой к номинальной, то при обрыве фазы его ток становится значительно больше номинального и двигатель быстро перегревается и «выходит из строя».
Обрыв фазы обмотки ротора. При несимметрии сопротивлений фаз ротора возникает эффект одноосного демпфирования, подробно рассмотренный в § 6.14. В результате этого кривая момента двигателя в области s = 0,5 имеет провал. Значение этого провала может оказаться настолько большим, что двигатель при пуске под нагрузкой не достигает номинальной частоты вращения и «застревает» при n 2 ≈ 0,5п 1 . При обрыве одной из фаз ротора электромагнитный момент в области s = 0,5 отрицательный (рис. 4.77), вследствие чего двигатель не разгоняется до номинальной частоты вращения даже при пуске без нагрузки.
Электротехника и электрооборудование — Регулирование скорости вращения и реверсирование асинхронных электродвигателей
Регулирование скорости вращения асинхронных двигателей производят несколькими способами. Формула скорости вращения асинхронных двигателей:  (7.7) где s — скольжение в долях единицы показывает, что скорость вращения может регулироваться изменением частоты тока f, числа пар полюсов р и скольжения s.
Регулирование скорости вращения изменением величины скольжения асинхронного электродвигателя возможно двумя способами:
- введением в цепь ротора дополнительного сопротивления, что возможно для двигателей с фазным ротором;
- изменением реактивных сопротивлений (дросселей насыщения), включаемых в обмотку статора.
Регулирование скорости асинхронных электродвигателей с фазным ротором введением в его цепь дополнительного сопротивления позволяет уменьшать его скорость практически не более чем на 40—50% номинальной скорости.
При таком регулировании с увеличением сопротивления реостата увеличивается величина скольжения, т. е. уменьшается число оборотов двигателя. В этом случае схема регулирования сходна со схемой пуска асинхронного электродвигателя с фазным ротором (см. рис.7.8) с той разницей, что регулировочный реостат должен быть рассчитай на длительную нагрузку током. Регулирование скорости с помощью добавочного сопротивления в цепи ротора приводит к неустойчивой работе электродвигателя на малых оборотах, так как при этом приходится включать большие сопротивления, что приводит к значительным колебаниям скорости при небольших изменениях момента сопротивления нагрузки. Кроме того, этот способ мало экономичен, так как увеличивает потери в роторной цепи.
Описанный способ регулирования асинхронных электродвигателей с фазным ротором применяется в тех случаях, когда работа электродвигателя с пониженной скоростью непродолжительна и когда не требуется большой точности регулирования, например для регулирования скорости движения механизмов подъемно-транспортных установок.
Регулирование скорости асинхронных электродвигателей при помощи дросселей насыщения состоит в том, что в цепь статора электродвигателя включаются реактивные сопротивления с переменной индуктивностью. Изменение индуктивности реактивных сопротивлений (дросселей) осуществляется пропусканием постоянного тока различной величины через обмотку управления дросселями (рис. 7.13, а).
Изменяемое индуктивное сопротивление в цепи статора электродвигателя позволяет получать на зажимах машины различное напряжение (рис. 7.13, б), чем достигается изменение скольжения, т. е. скорости вращения ротора. Достоинством описанного способа является плавное регулирование скорости вращения электродвигателя; недостатками — значительное уменьшение максимального вращающего момента, а также уменьшение коэффициента мощности и к. п. д. электродвигателя.
Регулирование скорости вращения асинхронного электродвигателя за счет изменения числа пар полюсов осуществляется переключением обмотки статора и является ступенчатым. Для этих целей применяют специальные асинхронные многоскоростные электродвигатели, выпускаемые промышленностью и рассчитанные на 2, 3 и 4 скорости. Так, например, четырех скорости ой электродвигатель может иметь синхронные скорости вращения 500, 750, 1000 и 1500 об/мин.

Рис. 7.13. Схема включения и регулирования скорости асинхронных двигателей с короткозамкнутым ротором при помощи дросселей насыщения:
а — схема включения; б — механические характеристики

Рис. 7.14. Переключение проводов для изменения направления вращения асинхронного двигателя
Изменение числа пар полюсов достигают наиболее простым способом при устройстве двух независимых обмоток на статоре асинхронного электродвигателя. Такие электродвигатели выпускают с синхронными скоростями вращения 1000/1500 об/мин.
Двухскоростные электродвигатели имеют шесть, трехскоростные— девять и четырехскоростные — двенадцать выводов к переключателю полюсов.
Регулирование скорости вращения асинхронного электродвигателя изменением частоты тока требует применения специального источника переменного тока с изменяемой частотой. Этот способ еще не нашел применения для регулирования скорости электроприводов строительных машин, но является весьма перспективным при использовании для статических преобразователей частоты управляемых, полупроводниковых вентилей-тиристоров, производство которых в настоящее время развивается (о тиристорах см. гл. 10).
Изменение направления вращения асинхронного двигателя — реверсирование достигается изменением направления вращения магнитного
поля. Для этого достаточно переключить любые два провода трехфазной системы, подводящие ток к статору двигателя. На рис. 7.14 приведена схема такого переключения. При переключении трех проводов направление вращения магнитного поля статора, а следовательно, и ротора двигателя не изменится.
§ 7.9. Потери энергии и коэффициент полезного действия асинхронных электродвигателей. Коэффициент мощности двигателей
Электрическая энергия, расходуемая при работе асинхронного электродвигателя, затрачивается на полезную механическую работу и на покрытие потерь: электрических, магнитных и механических.
Потери в меди или электрические потери обусловлены нагреванием обмоток статора и ротора при протекании по ним тока. Потери в стали (магнитные потери) состоят из потерь на вихревые токи и на перемагничивание в стальных частях статора и ротора. Потери на вихревые токи пропорциональны квадрату частоты тока, а на перемагничивание — первой степени частоты тока. Магнитные потери главным образом происходят в статоре. Потери в стали ротора ничтожно малы вследствие малой частоты его тока и поэтому ими можно пренебрегать.
Механические потери состоят из расхода энергии на трение в подшипниках, трение ротора о воздух и воздуха в вентиляционной системе электродвигателя. Эти потери зависят от скорости вращения ротора, его диаметра, типа подшипников и конструкции вентиляционной системы двигателя.
Коэффициентом полезного действия (к. п. д.) двигателя называют отношение полезной механической мощности Р3 на валу двигателя к затраченной мощности, потребляемой из сети P1  (7-8)
Так как разница между затраченной и полезной мощностью равна потерям, то формулу получения к. п. д. двигателя можно записать в следующем виде:  (7.9)
где рм — потери в меди или электрические потери; рс — потери в стали или магнитные потери;
Рмех — механические потери.
Потери в меди являются переменными, зависящими от нагрузки, вследствие того что с увеличением тока увеличивается назревание обмоток.
Потери в стали (магнитные) и механические потери являются постоянными, так как не зависят от нагрузки.
Коэффициент полезного действия двигателя изменяется в зависимости от нагрузки.
Наибольшей величины к. п. д. достигает при нагрузке, равной примерно 0,75 номинальной, а затем с увеличением нагрузки к. п. д. уменьшается вследствие увеличения электрических потерь на нагревание обмоток (рис. 7.15, а).
Большое магнитное сопротивление воздушного зазора между статором и ротором асинхронного двигателя приводит к значительной величине намагничивающего (реактивного) тока, составляющего примерно 0,4—0,7 от номинальной силы тока электродвигателя. В связи с этим двигатель всегда работает с cos φ, меньшим единицы. При полной нагрузке коэффициент мощности cos φ двигателей достигает максимальной величины 0,8—0,9 (рис. 7.15, б).
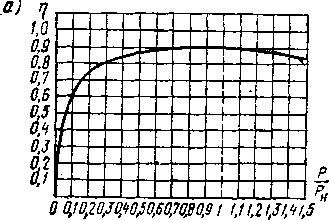
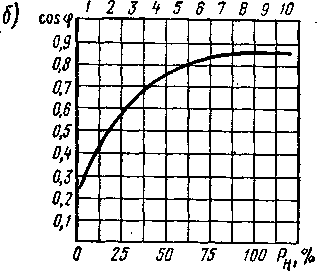
Рис. 7.15. Зависимость коэффициента мощности асинхронного двигателя от его нагрузки
С уменьшением нагрузки коэффициент мощности снижается, что объясняется малой зависимостью от нагрузки намагничивающего (реактивного) тока. Сила тока двигателя складывается из двух величин: активного тока, зависящего от нагрузки, и реактивного тока, независимого от нагрузки. Поэтому при механической недогрузке активный ток уменьшается и, следовательно, увеличивается относительная величина реактивного тока, что приводит к снижению коэффициента мощности cos φ.
Коэффициент мощности асинхронного двигателя и его зависимость от нагрузки на валу
где: Р1, Q1, S1 – активная, реактивная и полная мощность двигателя.
где: Р2 – мощность на валу (полезная мощность;
∆P – мощность потерь.
где: ∆Pэл – электрические потери (потери на нагрев обмоток);
∆Pст – потери в стали (потери на нагрев сердечника);
∆Pмех – механические потери.
Электрические потери ∆Pэл зависят от токов в обмотках и возрастают при увеличении нагрузки на валу. Потери в стали не зависят от нагрузки на валу, а зависят от подведенного к обмотке статора напряжения.
Механические потери относятся к постоянным потерям.
Снижение cosφхх объясняется тем, что активная мощность мала (P1хх = ∆Pэл + ∆Pст + ∆Pмех), а реактивная мощность Q1 остается такой же, как и в номинальном режиме.
На рис. 2.28 показана зависимость коэффициента мощности асинхронного двигателя от нагрузки на валу.
При большой недогрузке асинхронного двигателя он имеет низкий коэффициент мощности, что экономически невыгодно.
Для повышения cosφ при малой нагрузке рекомендуется понижать подведенное к двигателю напряжение. При этом уменьшается реактивная мощность, а коэффициент мощности повышается.
Понравилась статья? Добавь ее в закладку (CTRL+D) и не забудь поделиться с друзьями: