Kvant. Равнодействующая
Мы часто решаем задачи «с практическим содержанием», вовсе не отдавая себе отчета, насколько они сложны. Даже простой автомобиль содержит тысячи деталей, на каждую из которых действует множество сил. Просто перечислить их — и то трудно, а написать и решить столько уравнений. Однако мы умудряемся обойти это затруднение, вводя понятие равнодействующей силы. Поговорим об этом подробнее.
Для определения равнодействующей нужно все силы, действующие на тело, векторно сложить (не всегда это просто, но об этом чуть позже). Полученный суммарный вектор будет эквивалентен исходной системе сил.
Так уж и эквивалентен? Представьте, что лично вас тянут с силой 500 Н влево за левую руку и с такой же силой — вправо за правую руку. Сумма этих сил равна нулю, т. е. их как бы нет вовсе. Вам от этого легче?
На самом деле эквивалентность тут понимается в довольно узком смысле — при замене всех сил их равнодействующей не должно измениться движение тела, а вот о деформациях, разрывах и т. п. речи нет.
Какие же трудности могут возникнуть при сложении сил? Бели все они приложены в одной точке — то никаких. И складывать легко, и ясно, куда приложить суммарный вектор — равнодействующую. А если силы приложены в разных точках (чаще всего так и бывает)? Тогда придется силы переносить. Как это можно сделать? Тут нам понадобится специальная физическая величина — момент силы.
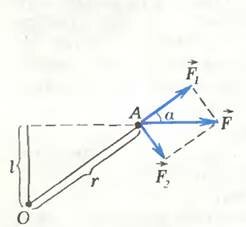
\vec F\) относительно точки О (рис. 1) равен
M = Fr \sin \alpha\) ,
где r — расстояние от точки О до точки приложения силы А. Можно сделать иначе — разложить силу \(
\vec F\) на две составляющие — вдоль r и перпендикулярно r. Вращающий момент создает только перпендикулярная составляющая \(
Конечно, это просто предыдущая формула, переписанная немного иначе, но во многих задачах удобнее пользоваться именно ею.
Легко видеть, что при переносе силы \(
\vec F\) вдоль линии ее действия момент силы не изменяется, поэтому такой перенос допустим. (Заметим, что деформации тела при переносе точки приложения силы изменяются. Это легко понять на простом примере. Потянем привязанную одним концом к стене резиновую ленту вначале за середину, а потом за второй конец — она растянется неодинаково.)
Теперь вернемся к равнодействующей. Если силы приложены в разных точках, но линии их действия пересекаются в одной,— опять все просто. Перенесем силы вдоль линий их действия в эту точку и сложим — все, как в первом случае. Бели же линии действия сил не пересекаются в одной точке, задача нахождения равнодействующей усложняется.
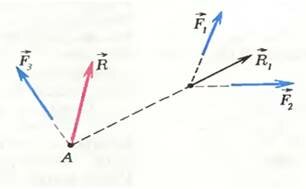
Разберем для простоты частный случай, когда все векторы сил лежат в одной плоскости (плоская система сил). Можно попробовать решить задачу за несколько шагов — складывая силы попарно, как показано на рисунке 2. Вначале сложим силы \(
\vec F_2\) — получим вектор \(
\vec R_1\), а потом сложим его с вектором \(
\vec F_3\). Равнодействующая \(
\vec R\) приложена в точке А.
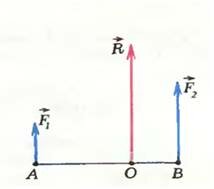
Так можно получить ответ не во всех случаях. Проблемы возникают, если векторы сил параллельны. Рассмотрим пример: нужно найти равнодействующую параллельных сил \(
\vec F_2\) (рис. 3). Ясно, что модуль равнодействующей равен сумме F1 и F2, а вот в какой точке должна быть приложена равнодействующая? Тут поможет простое рассуждение: какую бы точку приложения мы ни взяли, все равно момент равнодействующей относительно оси, проходящей через эту точку, равен нулю. Но при замене сил их равнодействующей моменты меняться не должны — значит, нужно взять такую точку, относительно которой суммарный момент исходной системы сил равен нулю. В нашем примере эту точку О можно найти из условия
F_1 \cdot AO = F_2 \cdot OB\) .
\vec F_2\) направлены в разные стороны, то точка О окажется за пределами отрезка АВ, ближе к той из сил, которая по величине больше. (Убедитесь в этом самостоятельно.)
Задачи, где нужно находить равнодействующую параллельных сил, вы наверняка решали. Так, обычно силы тяжести, приложенные к разным частям тела, считают параллельными. Центр тяжести тела — это как раз и есть точка приложения равнодействующей этих сил. Вот почему, например, тело, закрепленное на оси, которая проходит через центр тяжести тела, находится в равновесии.
Есть один важный частный случай параллельной системы сил, когда равнодействующую найти нельзя. Так будет для двух параллельных сил, которые равны по величине и противоположны по направлению. Эту систему называют парой сил. Попытка найти точку приложения пары сил приводит к делению на нуль — найти эту точку не удается. У пары сил есть одно интересное свойство: ее момент одинаков относительно любой оси вращения (проверьте это). Оказывается, таким свойством обладает любая система сил, сумма которых равна нулю (пара сил — частный случай такой системы).
Но именно такими системами сил мы и интересуемся, когда говорим об условиях равновесия тел (статика). Одно из условий — сумма сил равна нулю. Отсюда вытекает важное следствие: уравнение моментов, т. е. второе условие равновесия — сумма моментов равна нулю, можно записывать в этом случае относительно любой точки, в том числе и не лежащей внутри тела. Эту точку следует выбирать из соображений простоты получающегося уравнения (удобно ее взять, например, на пересечении линий действия нескольких сил, особенно тех, которые мы не хотим находить).
Законы сложения сил в механике
При воздействии на одно тело нескольких сил одновременно тело начинает двигаться с ускорением, являющимся векторной суммой ускорений, которые бы возникли под воздействием каждой силы по отдельности. К действующим на тело силам, приложенным к одной точке, применяется правило сложения векторов.
Векторная сумма всех сил, одновременно воздействующих на тело, это сила равнодействующая, которая определяется по правилу векторного сложения сил:
R → = F 1 → + F 2 → + F 3 → + . . . + F n → = ∑ i = 1 n F i → .
Равнодействующая сила действует на тело также, как и сумма всех действующих на него сил.
Правило параллелограмма и правило многоугольника
Для сложения 2 -х сил используют правило параллелограмма (рисунок 1 ).
Рисунок 1 . Сложение 2 -х сил по правилу параллелограмма
Выведем формулу модуля равнодействующей силы с помощью теоремы косинусов:
R → = F 1 → 2 + F 2 → 2 + 2 F 1 → 2 F 2 → 2 cos α
При необходимости сложения более 2 -х сил используют правило многоугольника: от конца
1 -й силы необходимо провести вектор, равный и параллельный 2 -й силе; от конца 2 -й силы необходимо провести вектор, равный и параллельный 3 -й силе и т.д.
Рисунок 2 . Сложение сил правилом многоугольника
Конечный вектор, проведенный от точки приложения сил в конец последней силы, по величине и направлению равняется равнодействующей силе. Рисунок 2 наглядно иллюстрирует пример нахождения равнодействующей сил из 4 -х сил: F 1 → , F 2 → , F 3 → , F 4 → . Причем суммируемые векторы совсем необязательно должны быть в одной плоскости.
Результат действия силы на материальную точку будет зависеть только от ее модуля и направления. У твердого тела есть определенные размеры. Потому силы с одинаковыми модулями и направлениями вызывают разные движения твердого тела в зависимости от точки приложения.
Линией действия силы называют прямую, проходящую через вектор силы.
Рисунок 3 . Сложение сил, приложенных к различным точкам тела
Если силы приложены к различным точкам тела и действуют не параллельно по отношению друг к другу, тогда равнодействующая приложена к точке пересечения линий действия сил (рисунок 3 ). Точка будет находиться в равновесии, если векторная сумма всех сил, действующих на нее, равняется 0 : ∑ i = 1 n F i → = 0 → . В данном случае равняется 0 и сумма проекций данных сил на любую координатную ось.
Разложение вектора силы по направлениям
Разложение сил на две составляющие – это замена одной силы 2 -мя, приложенными в той же точке и производящими на тело такое же действие, как и эта одна сила. Разложение сил осуществляется, как и сложение, правилом параллелограмма.
Задача разложения одной силы (модуль и направление которой заданы) на 2 , приложенные в одной точке и действующие под углом друг к другу, имеет однозначное решение в следующих случаях, когда известны:
- направления 2 -х составляющих сил;
- модуль и направление одной из составляющих сил;
- модули 2 -х составляющих сил.
Необходимо разложить силу F на 2 составляющие, находящиеся в одной плоскости с F и направленные вдоль прямых a и b (рисунок 4 ). Тогда достаточно от конца вектора F провести 2 прямые, параллельные прямым a и b . Отрезок F A и отрезок F B изображают искомые силы.
Рисунок 4 . Разложение вектора силы по направлениям
Второй вариант данной задачи – найти одну из проекций вектора силы по заданным векторам силы и 2 -й проекции (рисунок 5 а ).
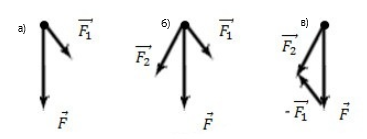
Рисунок 5 . Нахождение проекции вектора силы по заданным векторам
Во втором варианте задачи необходимо построить параллелограмм по диагонали и одной из сторон, как в планиметрии. На рисунке 5 б изображен такой параллелограмм и обозначена искомая составляющая F 2 → силы F → .
Итак, 2 -й способ решения: прибавим к силе силу, равную — F 1 → (рисунок 5 в ). В итоге получаем искомую силу F → .
Три силы F 1 → = 1 Н ; F 2 → = 2 Н ; F 3 → = 3 Н приложены к одной точке, находятся в одной плоскости (рисунок 6 а ) и составляют углы с горизонталью α = 0 ° ; β = 60 ° ; γ = 30 ° соответственно. Необходимо найти равнодействующую силу.
Решение
Рисунок 6 . Нахождение равнодействующей силы по заданным векторам
Нарисуем взаимно перпендикулярные оси О Х и O Y таким образом, чтобы ось О Х совпадала с горизонталью, вдоль которой направлена сила F 1 → . Сделаем проекцию данных сил на координатные оси (рисунок 6 б ). Проекции F 2 y и F 2 x отрицательны. Сумма проекций сил на координатную ось О Х равняется проекции на данную ось равнодействующей: F 1 + F 2 cos β — F 3 cos γ = F x = 4 — 3 3 2 ≈ — 0 , 6 Н .
Точно также для проекций на ось O Y : — F 2 sin β + F 3 sin γ = F y = 3 — 2 3 2 ≈ — 0 , 2 Н .
Модуль равнодействующей определим с помощью теоремы Пифагора:
F = F x 2 + F y 2 = 0 , 36 + 0 , 04 ≈ 0 , 64 Н .
Направление равнодействующей найдем при помощи угла между равнодействующей и осью (рисунок 6 в ):
t g φ = F y F x = 3 — 2 3 4 — 3 3 ≈ 0 , 4 .
Сила F = 1 к Н приложена в точке В кронштейна и направлена вертикально вниз (рисунок 7 а ). Необходимо найти составляющие данной силы по направлениям стержней кронштейна. Все необходимые данные отображены на рисунке.
Решение
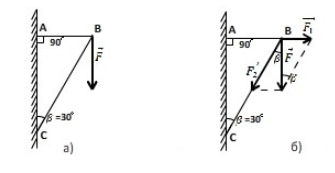
Рисунок 7 . Нахождение составляющих силы F по направлениям стержней кронштейна
Дано:
F = 1 к Н = 1000 Н
Пускай стержни прикручены к стене в точках А и С . На рисунке 7 б изображено разложение силы F → на составляющие вдоль направлений А В и В С . Отсюда понятно, что
Формула модуля равнодействующей силы
На тело могут оказывать действие не одна, а некоторая совокупность сил. Суммарное действие этих сил характеризуют, используя понятие равнодействующей силы.
Формула равнодействующей всех сил
Пусть на тело воздействуют в один и тот же момент времени N сил. Ускорение тела при этом равно сумме векторов ускорений, которые возникли бы при наличии каждой силы отдельно. Сила является векторной величиной. Следовательно, силы, действующие на тело, нужно складывать в соответствии с правилом сложения векторов. Равнодействующей силой ($\overline
Формула (1) — это формула равнодействующей всех сил, приложенных к телу. Равнодействующая сила является искусственной величиной, которую вводят для удобства проведения вычислений. Равнодействующая сила направлена также как вектор ускорения тела.
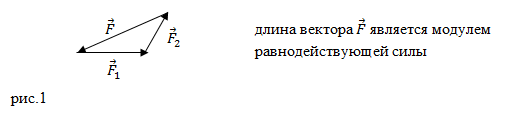
Складывают векторы, используя правило треугольника (рис.1)
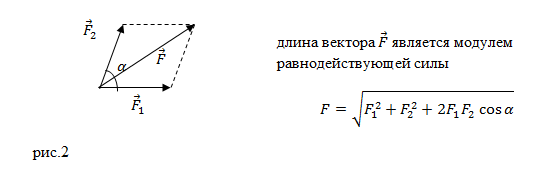
правило параллелограмма (рис.2).
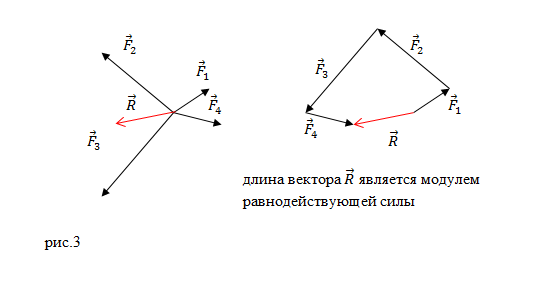
или многоугольника (рис.3):
Второй закон Ньютона и формула модуля равнодействующей
Основной закон динамики поступательного движения в механике можно считать формулой для нахождения модуля равнодействующей силы, приложенной к телу и вызывающей ускорение этого тела:
$\overline
При изображении сил, действующих на тело, на рисунке, в случае равноускоренного движения, равнодействующую силу, изображают длиннее, чем сумму сил, которые противоположно ей направлены. Если тело перемещается с постоянной скоростью или покоится, длины векторов сил (равнодействующей и сумме остальных сил), одинаковы и направлены они в противоположные стороны.
Когда находят равнодействующую сил, на рисунке изображают все учитываемые в задаче силы. Суммируют эти силы в соответствии с правилами сложения векторов.
Примеры задач с решением
Задание. К материальной точке приложены силы, направленные под углом $\alpha =60<>^\circ $ друг к другу (рис.4). Чему равен модуль равнодействующей этих сил, если $F_1=40\ $Н; $F_2=20\ $Н?
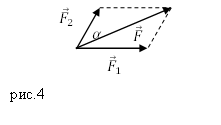
Решение. Силы на рис. 1 сложим, используя правило параллелограмма. Длину равнодействующей силы $\overline
Вычислим модуль равнодействующей силы:
\[F=\sqrt<<40>^2+<20>^2+2\cdot 40\cdot 20<\cos (60<>^\circ )\ >>\approx 52,92\ \left(Н\right).\]
Ответ. $F=52,92$ Н
Задание. Как изменяется модуль равнодействующей силы со временем, если материальная точка массы $m$ перемещается в соответствии с законом: $s=A<\cos (\omega t)(м)\ >$, где $s$ — путь пройденный точкой; $A=const;;\ \omega =const?$ Чему равна максимальная величина этой силы?
Решение. По второму закону Ньютона равнодействующая сил, действующих на материальную точку равна:
Следовательно, модуль силы можно найти как:
Ускорение точки будем искать, используя связь между ним и перемещением точки:
Первая производная от $s$ по времени равна:
Подставим полученный в (2.5) результат, в формулу модуля для равнодействующей силы (2.2) запишем как:
Так как косинус может быть меньше или равен единицы, то максимальное значение модуля силы, действующей на точку, составит:
Как найти модуль равнодействующих сил
При решении задач на механику требуется рассмотреть все силы, действующие на тело или систему тел. В этом случае удобнее найти модуль равнодействующей сил. Эта величина есть числовая характеристика гипотетической силы, оказывающей на объект действие, равное совокупному воздействию всех сил.
Идеальных механических систем, в которых присутствует только одна сила, практически не существует. Это всегда целая совокупность сил, например, тяжести, трения, реакции опоры, растяжения и т.д. Поэтому чтобы определить, какое действие в ньютонах испытывает объект, нужно найти модуль равнодействующей сил.
Равнодействующая всех сил, действующих на тело, не является физической силой. Это искусственная величина, которая вводится для удобства вычислений. Однако необходимо помнить, что любая сила – это вектор, который помимо скалярной характеристики имеет еще и направление.
Не всегда верно говорить о модуле равнодействующей, как о простом суммировании всех сил. Такое предположение верно, только если они направлены в одну и ту же сторону. Тогда |R| = |f1| + |f2|, где |R| — модуль равнодействующей, |f1| и |f2| — модули отдельных сил. Если f1 и f2 имеют прямо противоположное направление, то модуль равнодействующей равен разности между наибольшей и наименьшей силой: |R| = |f2| — |f1|; |f2|>|f1|.
Найти равнодействующую сил, направленных по углом друг к другу, в механической системе можно с применением методов векторной алгебры. В частности, правило треугольника и параллелограмма. В первом случае совмещают начала перпендикулярных векторов двух сил и соединяют их концы отрезком. Направление этого отрезка определяет наибольшая сила, а его длина находится аналогично гипотенузе в прямоугольном треугольнике по теореме Пифагора:
|R| = √(|f1|² + |f2|²).
Правило параллелограмма используется в том случае, если угол между векторами сил отличен от 90°. Тогда в расчеты включается его косинус, а модуль равнодействующей сил равен длине большей диагонали параллелограмма, который получается путем помещения начала второго вектора в конец другого и проведением параллельных им отрезков:
|R| = √(|f1|² + |f2|² – 2•|f1|•|f2|•cos α).